
Карточка патентного документа
СИСТЕМА ЭЛЕКТРОПИТАНИЯ И ПРИВЕДЕНИЯ В ДВИЖЕНИЕ ВЕЗДЕХОДНОГО ТРАНСПОРТНОГО СРЕДСТВА
(51) МПК
6 B60L 11/12; B60K 6/02
(45) Опубликован
26.11.1996
 Открыть изображение ↗
Сведения о документе ▾
- (11) TJ Номер документа
- 33
- (13) Код типа документа
- P
- (51) МПК
- 6 B60L 11/12; B60K 6/02
- (45) Дата публикации
- 26.11.1996
- Статус
- Прекратил действие
Заявка ▾
- (21) Рег. номер заявки
- 94000083
- (31) Конвенционный приоритет
- 443177
- (32) Дата подачи конв. заявки
- 30.11.1989
- (33) Страна приоритета
- US
PCT ▾
- (86) Дата заявки PCT
- 23.11.1990
- (86) Номер заявки PCT
- РСТ/US 90/06712
Лица ▾
- (71) Заявитель(и)
- Маратон ЛеTурно Компани (US)
- (72) Автор(ы)
- Рональд Аллен Джонстон (US); Двайт Бейкер (US); Гэри Ли Нельсон (US)
- (73) Патентообладатель(и)
- Ле Турно, Инк. (US)
(57)Реферат
Изложены усовершенствованные способ и устройство приведения в движение и управления работой больших дизель-электрических вездеходных транспортных средств типа, в котором ведущие колеса (144, 146) транс-портного средства приводятся в движение и тормозятся электродвигателями постоянного тока колес (132, 134), снабжаемые энергией от бортового генератора (116), как вариант, дополняемого источником постоян-ного тока от внешних контактных проводов. В описанной системе используются преобразователи (124, 126) тиристорного типа, включенные в систему сети (118) переменного тока, для приема дополнительного внешне-го питания постоянного тока от контактных проводов и подачи эго в сеть (118) распределения мощности переменного тока в режиме приведения в движение. Использование таких преобразователей (124, 126) тири-сторного типа делает возможным использование дополнительного питания от контактных проводов без обеспечения отдельного переключающего или регулирующего редуктора для управления электродвигателя-ми постоянного тока колес, когда принимается питание от контактных проводов. Преобразователи тиристор-ного типа также могут использоваться для подачи тока (генерируемого электродвигателями (132, 134) колес при торможении) в резисторы торможения (176), делая возможным использование первоначальной электри-ческой энергии, генерируемой электродвигателями колес, чтобы компенсировать нагрузочные потребности дизельного двигателя (112), что приводит к существенной экономии топлива.
Формула изобретения
1. Система электропитания и приведения в движение вездеходного транспортного средства, содер-жашая генератор, кинематически связанны с двигателем внутреннего сгорания, внешний источник постоян-ного тока, распределительную сеть переменного тока, два электродвигателя, кинематически связанные с ведущими колесами, контроллер, отличающаяся тем, что в нее введены регулятор напряжения, троллейно-токосъемный узел, тиристорные преобразователи токов возбуждения и роторных токов электродвигателей, тиристорный преобразователь троллейного тока, генератор выполнен в виде трехфазного генератора пере-менного тока, внешний источник питания - в виде троллейной линии, а электродвигатели - в виде электродви-гателей постоянного тока с независимым возбуждением, причем выход генератора соединен с сетью пере-менного тока, регулятор напряжения включен в генератор, преобразователи токов возбуждения, роторных токов электродвигателей и троллейно-тормозного тока с одной стороны подключены к сети переменного тока, а с другой - соответственно к обмоткам возбуждения электродвигателей, роторным обмоткам послед-них и троллейно-токосъемному узлу, вход контроллера соединен с сигнальным выходом преобразователя троллейного тока с возможностью приема сигнала о поступлении в данный преобразователь постоянного тока от троллейно-токосъемного узла, а выходы подключены к управляющим входам регулятора напряже-ния и всех преобразователей тока.
2. Система по п.1, отличающаяся тем, что в нее введены датчики скорости, токов возбуждения и ро-торных токов электродвигателей, а контроллер снабжен дополнительными входами, соединенными с выхо-дами указанных датчиков, и дополнительным выходом, подключенным к управляющему входу преобразова-теля троллейного тока с возможностью обеспечения подачи данным преобразователем в сеть переменного тока электроэнергии, достаточной для функционирования преобразователей токов возбуждения и роторных токов электродвигателей, поддержания тягового режима электродвигателей и работы генератора в качестве синхронного двигателя с исключением нагрузки на двигатель внутреннего сгорания.
3. Система по п.1, отличающаяся тем, что преобразователь троллейного тока выполнен в виде трех-фазного управляемого тиристорного выпрямителя.
4. Система по п.1, отличающаяся тем, что тиристорный преобразователь роторных токов электродви-гателей состоит из двух индивидуальных для электродвигателей преобразователей.
5. Система по п.4, отличающаяся тем, что тиристорный преобразователь токов возбуждения является общим для обоих электродвигателей преобразователем, к которому со стороны постоянного тока подключе-ны последовательно обе обмотки возбуждения.
6. Система по п.1, отличающаяся тем, что тиристорный преобразователь роторных токов является общим для обоих электродвигателей преобразователем, к которому со стороны постоянного тока подключе-ны последовательно обе роторные обмотки.
7. Система по п.6, отличающаяся тем, что тиристорный преобразователь токов возбуждения состоит из двух преобразователей, каждый из которых выполнен со встречнопараллельно включенными тиристора-ми и соединен с обмоткой возбуждения соответствующего электродвигателя.
8. Система по п.1, отличающаяся тем, что преобразователь троллейного тока является одновременно преобразователем тормозного тока, к выводам постоянного тока преобразователя троллейного и тормозного токов подключена тормозная нагрузка, а контроллер выполнен с возможностью выработки при торможении транспортного средства сигналов переключения преобразователей токов возбуждения и роторных токов электродвигателей в режим обратной трансформации электроэнергии в сеть переменного тока и к генератору для его работы в качестве синхронного двигателя, а преобразователя троллейного и тормозного токов - в режим обратной трансформации избыточной электроэнергии к тормозной нагрузке.
9. Система по п.8, отличающаяся тем, что тормозная нагрузка состоит из последовательно соединен-ных резистора и диода, включенного в обратном направлении по отношению к полярности выходных выво-дов троллейно-токосъемного узла.
10. Система по п.9, отличающаяся тем, что резистор тормозной нагрузки состоит из множества распо-ложенных в шахматном порядке резистивных элементов, снабженных теплоотводами.
11. Система по п.8, отличающаяся тем, что контроллер выполнен с возможностью выработки в режи-ме торможения транспортного средства сигналов переключения преобразователя токов возбуждения для передачи в обмотки возбуждения тока обратного направления.
12. Система по п.8, отличающаяся тем, что контроллер выполнен с возможностью выработки в режи-ме торможения транспортного средства при переключенном преобразователе токов возбуждения электро-двигателей в режим трансформации электроэнергии в сеть переменного тока сигналов переключения преоб-разователя роторных токов электродвигателей для передачи к роторным обмоткам токов обратного направления.
13. Система по п.8, отличающаяся тем, что контроллер выполнен с возможностью управления пре-образователем троллейного и тормозного токов для регулирования количества электроэнергии, передава-емой к тормозной нагрузке, и тормозного момента электродвигателей.
Описание
Изобретение относится к способу и устройству приведения в движение и торможения дизель-электрических транспортных средств. Такие транспортные средства включают в себя очень большие везде-ходные самосвалы, в типичном случае имеющие грузоподъемность от 100 до 200 тонн и более. Они очень часто используются при операциях открытой разработки месторождений и в других приложениях, где при-ходится перемещать большие объемы земли, горных пород и т.д.
Во многих транспортных средствах в настоящее время дизельэлектрический привод используется в качестве источника питания для приведения в движение. Такие системы в типичном случае включают в себя дизель, являющийся приводом электрического генератора, выход которого используется для подачи электри-ческой мощности на электрические двигатели постоянного тока высокой мощности, связанные через зубча-тую передачу с группой ведущих колес на каждой стороне транспортного средства. В типичном случае элек-трическая мощность генерируется как переменный ток (“АС”) и преобразуется в постоянный ток (“ДС”) для использования двигателями колес постоянного тока. Для регулирования мощности и числа оборотов этих двигателей разработано много схем управления, призванных обеспечить адекватный выход мощности для приведения в движение транспортных средств. Поскольку для двигателей постоянного тока колес требуется напряжение, изменяющееся при возрастании скорости транспортного средства от нуля до максимума, и из-меняющийся ток для управления выходом вращающегося момента, все управляющие схемы должны вклю-чать в себя средства для регулирования этими параметрами.
Движущая сила должна подаваться, когда транспортные средства действуют на ровной или поднима-ющейся под углом поверхности. При работе на спускающихся под углом поверхностях (уклонах) движущей силы не требуется; вместо этого должны быть пред-усмотрены средства для торможения движения вперед транспортных средств. Фрикционные тормоза не годятся для этой цели, поскольку они имеют тенденцию к быстрому износу из-за очень большой массы транспортных средств, особенно нагруженных. Хотя фрикцион-ные и подобные тормозные системы устанавливают на транспортные средства в качестве основного оста-навливающего средства, в большинстве средств используются электрические двигатели колес постоянного тока, чтобы обеспечить постоянный тормозящий момент, требуемый при движении под уклон. Это осуществ-ляется реверсированием тока возбуждения двигателя колеса или тока в обмотке ротора, что заставляет дви-гатели постоянного тока реверсировть (изменять на обратное) направление вращающегося момента и рабо-тать в качестве генераторов постоянного тока, приводимых в действие через редукторы ведущими колесами транспортного средства. Резистивные источники, называемые “резисторами торможения”, используются для создания нагрузки так, чтобы ток, генерируемый двигателями постоянного тока, потреблялся резисторами и рассеивался в виде тепла в атмосфере. Количество потребляемого тока создает соответствующую нагрузку на двигатели постоянного тока колес, которая передается через редукторы на ведущие колеса в качестве тормозящего момента.
Даже при работе в режиме торможения необходимо в известных технических решениях транспортных средств, чтобы для первичных (основных) дизельных двигателей продолжалось генерирование значительной мощности для потребностей в мощности вспомогательного и паразитного характера на транспортном сред-стве, а именно, для таких целей, как привод вентиляторов, питание гид-
равлических систем, генерирование тока возбуждения для двигателей колес, электропитание кондици-онирования воздуха или нагревания, и т.д. Кроме того, в случаях, когда в ненагруженном двигателе исполь-зуется топливо для преодоления потерь из-за сжатия, трения и т.п. Такие вспомогательные и паразитные нагрузки и потери в двигателе приводят к существенному потреблению топлива двигателем, даже когда транспортное средство работает в режиме торможения, в котором генерируется и рассеивается в атмосфере существенное количество мощности.
В некоторых известных транспортных средствах, таких как грузовой автомобиль Т-2000 ТИТАН (Marathon LeTourneau) предусмотрены средства для регенерации, по меньшей мере, части мощности посто-янного тока, генерируемой электрическими двигателями постоянного тока колес при работе в режиме тормо-жения, в систему питания переменного тока так, чтобы снять всю или часть силовой нагрузки переменного тока на генератор переменного тока и управлять генератором как синхронным электродвигателем перемен-ного тока, чтобы обеспечить питание двигателя и снять все или часть механических нагрузок на двигатель. Однако такие системы до этого не были способны подавать первую мощность, генерируемую электрически-ми приводными двигателями постоянного тока, в систему переменного тока, или постоянно снабжать питани-ем систему переменного тока во время цикла торможения из-за рабочих характеристик тормозных резисто-ров и ограничений по напряжению и току двигателя. Следовательно даже при наилучших существующих конструкциях часто необходимо потребление топлива для питания паразитных и вспомогательных нагрузок, даже когда вся система рассеивает большое количество мощности в виде тепла от тормозных резисторов.
Из-за высокой стоимости ископаемого топлива и из-за ограничений мощности двигателя иногда жела-тельна работа вездеходных транспортных средств и подобных транспортных средств на контактных систе-мах, благодаря которым для питания электрических двигателей постоянного тока колес используется внеш-ний источник электрической мощности, такой как контактный провод. Поскольку источник питания контакт-ного провода является фиксированным источником напряжения, должны применяться управляющие средства для регулирования напряжения и тока, требуемых электрическими двигателями постоянного тока колес. Кон-тактная мощность часто доступна лишь в части района, в котором работают транспортные средства (напри-мер, контактная (троллейная) мощность может иметься в наличии на дорогах внутри или вне района разра-ботки месторождения, но не на дне или другой части самого котлована). Следовательно, необходимо про-должать подавать электрическую мощность для транспортного средства с дизель-электрического бортового источника. Таким образом, транспортные средства могут приводиться в движение генерируемой на борту мощностью в районах, где отсутствует доступная мощность контактного провода, и переключаться на мощ-ность контактного провода для других частей их цикла нагрузки. Это требует средств для приспособления как генерируемой на борту электрической мощности, так и к внешней мощности постоянного тока фиксиро-ванного напряжения от проводного троллея. Этот тип работы в типичном случае называется “троллейная помощь”, поскольку мощность контактного провода для поддержания работы транспортного средства обес-печивается лишь в определенных районах.
На существующих транспортных средствах, использующих помощь троллея, предусмотрены ме-ханические переключающие системы, так что двигатели колес постоянного тока транспортного средства отключаются от бортовой дизель-электрической системы транспортного средства и подключаются к ней с помощью средства управления дополнительным питанием, которое регулирует напряжение и ток питания от контактного провода на двигатели постоянного тока колес. Там, где питание от конкретного провода отсут-ствует, двигатели постоянного тока колес переключаются на бортовую дизель-электрическую систему. Это создает в работе выбор “один из двух/или” и налагает сильные ограничения на рабочие процедуры. Меха-ническое переключающее устройство и устройство управления напряжением и током запасного источника, требуемые для работы c троллем, также увеличивают капитальные затраты и стоимость технического об-служивания. Кроме того, при существующих системах троллейной помощи, даже когда транспортное сред-ство работает с питанием от контактного провода, бортовой двигатель должен поддерживаться в рабочем состоянии, чтобы обеспечить питание для вспомогательных функций транспортного средства.
Наиболее близким аналогом данного предложения является система электропитания и приведения в движение вездеходного транспортного средства, описанная в патенте США № 4306156, содержащая генера-тор, кинематически связанный с двигателем внутреннего сгорания, внешний источник постоянного тока, рас-пределительную сеть переменного тока, два электродвигателя, кинематически связанные с ведущими колеса-ми, и контроллер.
Настоящее изобретение решает несколько задач.
Первой целью является создание системы приведения в движение и торможения вездеходных транс-портных средств, в которой первоначальная мощность, генерируемая в режиме торможения, может быть ре-генерирована в электрическую систему переменного тока, чтобы заменить нагрузку, которую в противном случае несет двигатель внутреннего сгорания.
Другой целью является создание такой системы, в которой, по существу, все потребности в мощности двигателя внутреннего сгорания и системы питания переменного тока удовлетворяются до того, как любая мощность, генерируемая в режиме торможения, рассеивается на тормозных резисторах.
Еще одной целью является создание такой системы, в которой вспомогательное проводное питание при фиксированном напряжении может быть подано в систему для электроснабжения электрических двига-телей постоянного тока колес без первого отключения двигателей от бортовой дизель-электрической систе-мы.
Другой целью является создание такой системы, которая может использовать вспомогательное про-водное питание в широком диапазоне фиксированных напряжений: от, по меньшей мере, приблизительно 1000 до, по меньшей мере, приблизительно 2000 вольт.
Еще одной целью является создание такой системы, в которой питание контактного провода может ис-пользоваться для питания двигателей постоянного тока колес транспортного средства в режиме приведения в движение, чтобы удовлетворить все другие потребности в электрической мощности для транспортного сред-ства и для подачи питания на двигатель внутреннего сгорания, для снятия вспомогательных и паразитных нагрузок на двигатель, так чтобы, по существу, ликвиди-ровать все потребности в топливе для двигателя в течение периодов, когда действует питание контактного провода.
Поставленные цели достигаются тем, что в систему электропитания и приведения в движение везде-ходного транспортного средства, содержащего генератор, кинематически связанный с двигателем внутренне-го сгорания, внешний источник постоянного тока, распределительную сеть переменного тока, два электро-двигателя, кинематически связанные с ведущими колесами, и контроллер, введены регулятор напряжения, троллейно-токосъемный узел, тиристорные преобразователи токов возбуждения и роторных токов электро-двигателей, тиристорный преобразователь троллейного тока, генератор выполнен в виде трехфазного гене-ратора переменного тока, внешний источник питания - в виде троллейной линии, а электродвигатели - в виде электродвигателей постоянного тока с независимым возбуждением, причем выход генератора соединен с сетью переменного тока, регулятор напряжения включен в генератор, преобразователи токов возбуждения, роторных токов электродвигателей и троллейного тока с одной стороны подключены к сети переменного тока, а с другой соответственно - к обмоткам возбуждения электродвигателей, роторным обмоткам послед-них, и троллейно-токосъемному узлу, выход контроллера соединен с сигнальным выходом преобразователя троллейного тока с возможностью приема сигнала о поступлении в данный преобразователь постоянного тока от троллейно-токосъемного узла, а выходы подключены к управляющим входам регулятора напряже-ния и всех преобразователей тока.
В систему введены датчики скорости токов возбуждения и роторных токов электродвигателей, кон-троллер снабжен дополнительными входами, соединенными с выходами указанных датчиков, и дополни-тельным выходом, подключенным к управляющему входу преобразователя троллейного тока с возможно-стью обеспечения подачи данным преобразователем в сеть переменного тока электроэнергии, достаточной для функционирования преобразователей токов возбуждения и роторных токов электродвигателей, поддер-жания тягового режима электродвигателей и работы генератора в качестве синхронного двигателя с исклю-чением нагрузки на двигатель внутреннего сгорания.
Преобразователь троллейного тока выполнен в виде трехфазного управляемого тиристорного выпря-мителя.
Тиристорный преобразователь роторных токов электродвигателей состоит из двух индивидуальных для электродвигателей преобразователей.
Тиристорный преобразователь токов возбуждения является общим для обоих электродвигателей пре-образователем, к которому со стороны постоянного тока подключены последовательно обе обмотки возбуж-дения.
Тиристорный преобразователь роторных токов является общим для обоих электродвигателей преоб-разователем, к которому со стороны постоянного тока подключены последовательно обе роторные обмотки.
Тиристорный преобразователь токов возбуждения состоит из двух преобразователей, каждый из кото-рых выполнен со встречно-параллельно включенными тиристорами и соединен с обмоткой возбуждения соответствующего электродвигателя.
Преобразователь троллейного тока является одновременно преобразователем тормозного тока, в си-стему введена тормозная нагрузка, подключенная к выводам постоянного тока преобразователя троллейно-го и тор-
мозного тока, контроллер выполнен с возможностью выработки при торможении транспортного сред-ства сигналов переключения преобразователей токов возбуждения и роторных токов электродвигателей в режим обратной трансформации электроэнергии в сеть переменного тока и к генератору для его работы в качестве синхронного двигателя, а преобразователь троллейного и тормозного токов - в режим обратной трансформации избыточной электроэнергии к тормозной нагрузке.
Тормозная нагрузка состоит из последовательно соединенных резисторов и диода, включенного в об-ратном направлении по отношению к полярности выходных выводов троллейно-токосъемного узла.
Резистор тормозной нагрузки состоит из множества расположенных в шахматном порядке резистив-ных элементов, снабженных теплоотводами.
Контроллер выполнен с возможностью выработки в режиме торможения транспортного средства сиг-налов переключения преобразователя токов возбуждения для подачи в обмотки возбуждения тока обратного направления.
Контроллер выполнен с возможностью выработки в режиме торможения транспортного средства при переключенном преобразователе токов возбуждения электродвигателей в режим трансформации электро-энергии в сеть переменного тока сигналов переключения преобразователя роторных токов электродвигате-лей для подачи к роторным обмоткам токов обратного направления.
Контроллер выполнен с возможностью управления преобразователем троллейного и тормозного токов для регулирования количеством электроэнергии, передаваемой к тормозной нагрузке, и тормозным моментом электродвигателей.
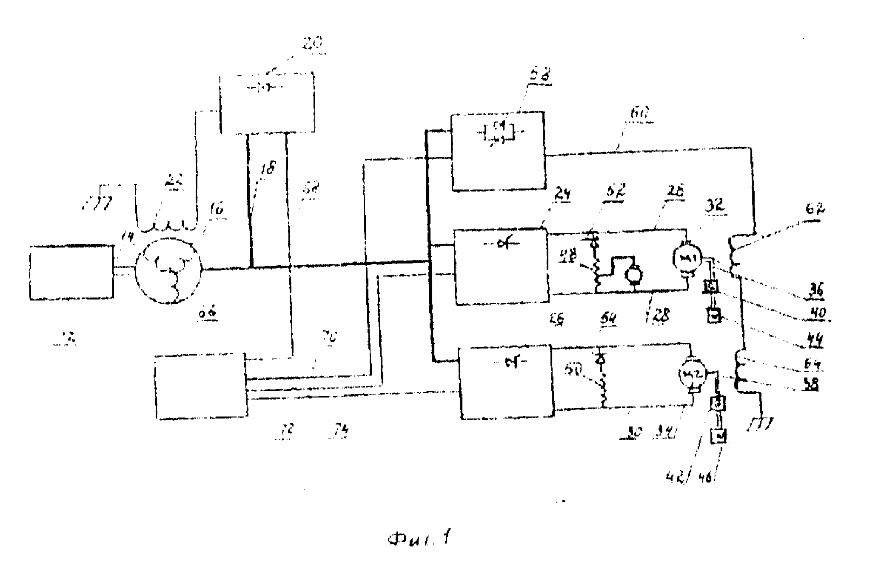
На фиг. 1 дана схематическая иллюстрация известной системы приведения в движение и торможения вездеходного транспортного средства; на фиг. 2 - схематическая иллюстрация системы приведения в дей-ствие и торможения вездеходного транспортного средства в соответствии с настоящим изобретением и, наконец, на фиг. 3 - схематическая иллюстрация варианта системы приведения в действие и торможения вез-деходного транспортного средства в соответствии с настоящим изобретением.
Обратимся теперь к фиг. 1, здесь показана схематическая иллюстрация известной в данной области техники системы 10 приведения в действие и торможения вездеходного транспортного средства, такого как грузовой автомобиль ТИТАН модель Т-2000 (Marathon LeTourneau). В этой системе питаемый углеводород-ным топливом (предпочтительно дизельным) двигатель 12 подключен через соединение 14 к генератору 16. Генератором предпочтительно является трехфазный генератор переменного тока, по мощности сравнимый с двигателем 12 в технических требованиях системы. Генератор 16 приспособлен, когда приводится в действие двигателем 12, для подачи переменного тока при требуемом напряжении (предпочтительно 1000 вольт) в запитываемое переменным током средство распределения, такое как объединенная энергосистема перемен-ного тока, представленная толстыми соединительными линиями 18. Система, иллюстрируемая на фиг. 1, пол-ностью содержится на борту транспортного средства и приспособлена для работы в двух режимах: режиме приведения в движение, в котором она выдает крутящий момент на ведущие колеса транспортного средства, чтобы привести в движение транспортное средство с требуемой скоростью, и в режиме торможения, в кото-ром она выдает тормозящий момент на ведущие колеса транспортного средства, чтобы замедлить движение транспортного средства на наклонной поверхности вниз.
Генератор 16 также приспособлен, когда система 10 работает в режиме торможения, для приема мощ-ности переменного тока от объединенной электрической сети переменного тока 18, и для управления им как синхронным двигателем переменного тока, передающим вращающее усилие через соединение 14 обратно на двигатель 12.
Хотя это не иллюстрируется на чертежах, двигатель 12 вдобавок к подаче мощности для привода ге-нератора 16 также должен подавать мощность для различных вспомогательных устройств, приводимых непосредственно от двигателя или запитываемых от электрической сети переменного тока, таких как нагруз-ки вентиляторов, водяные и топливные насосы, насосы гидравлической системы и тому подобное. Двигатель 12 также должен подавать мощность для преодоления внутренних нагрузок, создаваемых трением, сжатием топлива, и тому подобным.
Электрически связан с электрической сетью 18 распределения переменного тока регулятор напряже-ния 20, который поддерживает контроль напряжения переменного тока в электрической сети распределения переменного тока посредством регулирования течения тока в обмотку возбуждения генератора в роторной части генератора 16 переменного тока, схематически представленной на фиг. 1 катушкой 22. Регулятор напряжения предпочтительно является трехфазным двухполупериодным управляемым преобразовательным блоком обычной конструкции.
Также электрически соединены с электрической сетью распределения переменного тока два тиристор-ных якорных преобразователя 24 и 26, которые преобразуют мощность переменного тока в мощность посто-янного тока для подачи через линии 28 и 30 постоянного тока на пару электрических двигателей 32 и 34 по-стоянного тока колес. Двигатели 32 и 34, в свою очередь, передают движущий момент через ведущие валы 36, 38 и редукторы 40, 42 на ведущие колеса 44, 46 для приведения в движение транспортного средства. В типичном случае один колесный двигатель приводит в движение колеса на одной стороне транспортного средства, а другой колесный двигатель приводит в движение колеса на другой строне транспортного сред-ства.
Якорные тиристорные преобразователи 24, 26 колесных двигателей предпочтительно представляют собой трехфазный, с полным управлением двухполупериодный тиристорный преобразовательный блок обычной конструкции для использования в системах привода двигателей постоянного тока. В таких тири-сторных преобразователях переменное напряжение выпрямляется и управляется надлежащей подачей стро-бирующих импульсов на матрицу тиристоров. Они имеют возможность подавать мощность от источников переменного тока на нагрузку постоянного тока при способе неограниченного изменения от нуля до макси-мальных вольт постоянного тока, а если нагрузка постоянного тока становится источником, как это происхо-дит, когда система 10 работает в режиме торможения, тиристорные преобразователи 24, 26 также имеют возможность регенерировать мощность обратно из линий постоянного тока в линии переменного тока. Наиболее предпочтительно, чтобы тиристорные якорные преобразователи 24, 26 были трехфазными двух-полупериодными с управлением выпрямительного типа или “шестиимпульсными мостовыми преобразовате-лями”, использующими шесть транзисторов, закрепленных за тремя фазами переменного тока в мостовой конфигурации. Это тип двухквадратного преобразователя, который выдает мощность в одном направлении и может принимать мощность обратно в противоположном направлении. Эта функция преобразователей прие-ма мощности со стороны постоянного тока и выдачи мощности в электрическую систему сети распределения мощности переменного тока далее называется “регенерацией” или “регенерированием”.
Также электрически соединен с электрической сетью 18 распределения мощности переменного тока преобразователь 58 возбуждения двигателя, который преобразует мощность переменного тока в мощность постоянного тока для выдачи через электрические линии 60 постоянного тока на обмотки возбуждения дви-гателей 32, 34 постоянного тока колес. Эти обмотки возбуждения двигателей схематически показаны на фиг. 1 электрическими катушками 62, 64. Двигатель постоянного тока должен иметь как ток обмотки возбуждения, так и ток (ротора), чтобы получить крутящий момент.
Преобразователь 58 возбуждения двигателя также является тиристорным преобразователем типа, хо-рошо известного специалистам в данной области техники. Предпочтительно двойной трехфазный однополу-периодный управляемый выпрямитель, или двойной трехимпульсный преобразователь со средней точкой. Он использует три тиристора, закрепленных за тремя фазами переменного тока, чтобы обеспечить нагрузочный ток, возвращающийся в нейтраль в одном направлении, и три тиристора, закрепленных за тремя фазами в противоположном направлении, чтобы обеспечить ток нагрузки, возвращающийся в противоположном направлении. Поскольку каждый трехфазный сегмент может выдавать мощность в одном направлении и мо-жет принимать мощность обратно в противоположном направлении (регенерация), это также называют че-тырехквадратным конвертером (преобразователем). Реверсирование тока через обмотку возбуждения двига-теля реверсирует направление крутящего момента двигателя, позволяя всей системе двигателей работать в четырех квадрантах (приводить в движение и тормозить в переднем направлении и приводить в движение и тормозить в обратном направлении).
Соединения со схемами постоянного тока, представленные линиями 28 и 30, два комплекта тормозных резисторов 48, 50 и пара тормозных диодов 52, 54. Тормозные резисторы - это множество каскадированных высокомощных электрических резисторов постоянного тока, способных рассеивать большое количество электрической энергии в виде тепла, когда система 10 работает в режиме торможения. Резисторы снабжены охлаждающими вентиляторами (не показаны), приводимыми в действие электрическим двигателем 56 посто-янного тока. Единственный вентиляторный двигатель 56 может обеспечить мощность вентиляторов для охлаждения обоих комплектов тормозных резисторов 48, 50. Тормозные диоды служат для блокирования подачи мощности на тормозные резисторы, когда система работает в режиме приведения в движение.
Управление системой 10 выполняется контроллером 66, который соответственно подключен электри-чеcкими линиями 68, 70, 72 и 74 к регулятору 20 напряжения, преобразователю 58 обмотки возбуждения и якорным преобразователям 24, 26. Контроллер может быть любой подходящей конструкции. Он принимает от оператора транспортного средства входные команды скорости, выбора направления, команды приведения в движение или торможения, частоты вращения двигателя и мощности генератора. Контроллер также прини-мает сигналы обратной связи, представляющие напряжение двигателя, якорный ток, ток обмотки возбужде-ния двигателя, напряжение генератора, число оборотов двигателя (частоту переменного тока и частоту вра-щения электродвигателя). Дополнительные управляющие действия оператора, сигналы обратной связи и другие особенности управления, если требуется, могут быть учтены в контроллере при проектировании.
Как управляющая и вычисляющая часть системы, контроллер 66 обеспечивает логические, управля-ющие циклы и управляющие (стробирующие) импульсы для регулирования всех выходов преобразователей. Он состоит из матриц и комбинаций пропорциональных, интегральных и дифференциальных (PID - пропор-ционально-интегральных дифференциальных) регулирующих схем с преобразовательными функциями, опи-санными в теории обычных систем регулирования и обратной связи. Они могут быть выполнены схемами типа операционных усилителей (аналоговыми) или путем преобразования выражений, вычисляемых микро-процессорными схемами (цифровыми). Особый характер управляемой системы и требования тесной интегра-ции приводят к необходимости конструирования заказных схем вместо использования имеющихся стандарт-ных компьютерных и управляющих систем. Предпочтительно, чтобы управляющая система базировалась на замкнутых циклах управления, благодаря чему отклик на заданный уровень подается назад в контроллер 66, чтобы стать частью процесса. Выходом всего цикла является отклик системы управления на скорость транс-портного средства, заданную оператором транспортного средства. Внутри этого цикла находятся подциклы, которые управляют частотой вращения двигателя и напряжением генератора, и внутренние циклы, которые регулируют параметры напряжения и тока электродвигателя, определяющие крутящий момент и, следова-тельно, частоту вращения двигателя. Временные константы и преобразовательные функции циклов управле-ния координируют для надлежащей синхронизации и реакции. Главным выходом контроллера 66 являются соответствующим образом синхронизированные стробирующие импульсы для различных тиристорных пре-образователей, чтобы выработать требуемые токи и напряжения якоря, обмотки возбуждения и торможения преобразователя.
Описанная система 10 может использоваться или для приведения в движение или для торможения вез-деходного транспортного средства. При работе в режиме приведения в движение дизельный двигатель 12 используется для привода генератора 16 переменного тока. После начала работы генератора 16 напряжение переменного тока начинает возрастать, регулятор 20 напряжения поддерживает управление напряжением переменного тока посредством регулирования тока в обмотку возбуждения 22 генератора. Контроллер 66 воспринимает напряжение генератора и частоту, чтобы поддержать надлежащие уровни. Когда оператор транспортного средства задает скорость и направление транспортного средства, контроллер 66 выдает стробирующие импульсы на тиристоры преобразователя 58 обмотки возбуждения электродвигателя и пре-образователи 24 и 26 якоря электродвигателя. Эти преобразователи затем выдают постоянный ток на элек-тродвигатели 32, 34 постоянного тока колес и обмотки 62, 64 возбуждения электродвигателя. Контроллер 66 поддерживает надлежащий крутящий момент и частоту вращения электродвигателей 32, 34 посредством восприятия различных сигналов обратной связи, определяющих ток якоря, токи возбуждения, напряжения электродвигателя и частоты вращения электродвигателя, и посредством соответствующего регулирования тиристорных стробирований в преобразователях для поддержания надлежащих уровней. Когда включается режим торможения для замедления или остановка транспортного средства, преобразователь 58 возбуждения регенерирует существующую энергию возбуждения обратно в электрическую сеть 18 переменного тока и затем выдает ток возбуждения в противоположном направлении. Это изменяет направление крутящего мо-мента на обратное, а также полярности напряжения на электродвигателях 32 и 34, которые затем работают как генераторы постоянного тока. Альтернативно, ток возбуждения может остаться неизменным, а ток якоря реверсироваться в каждом из электродвигателей 32, 34 колес, что также заставляет работать их как генера-торы постоянного тока.
При негативном напряжении электродвигателя диоды 52, 54 имеют прямое смещение и постоянный ток, генерируемый электродвигателями 32, 34, течет через тормозные резисторы 48, 50, где электрическая энергия превращается в тепло. Вентиляторы (не показаны) предусмотрены для обдувания окружающим воз-духом резисторов или теплообменных ребер или тому подобного, связанных с резисторами для рассеивания генерируемого тепла. Вентиляторы приводятся в действие электродвигателем 56 вентилятора, электродвига-телем постоянного тока с последовательным возбуждением, который подключен параллельно части тормоз-ных резисторов, так, что больше охлаждающего воздуха автоматически подается на тормозные резисторы 48, 50.
Якорные преобразователи 24, 26 могут управляться так, что часть мощности постоянного тока, гене-рируемой электродвигателями колес, регенерируется назад в электрическую сеть распределения мощности переменного тока 18. Сумма мощности, выданной на тормозные резисторы 48, 50, и мощности, регенериро-ванной в сеть переменного тока якорными преобразователями 24, 26, составляет общую нагрузку торможе-ния, приложенную на ведущие колеса транспортного средства 44, 46 электродвигателями 32, 34. Мощность переменного тока, подаваемая на электрическую сеть распределения мощности переменного тока 18 от якорных (роторных) преобразователей 24, 26, может использоваться для замены мощности переменного тока, потребляемой преобразователем возбуждения 58 в создании токов возбуждения 62, 64 электродвигателя, регулятором 20 напряжения в создании возбуждения 22 генератора, и другими нагрузками по мощности пе-ременного тока на систему. Дополнительно, генератор 16 переменного тока может управляться с целью ра-боты, когда имеется достаточная мощность переменного тока от якорных преобразователей 24, 26, в каче-стве синхронного электродвигателя переменного тока, приводимого двигателем 12 через соединение 14 так, чтобы снять нагрузку, приложенную к двигателю вспомогательным оборудованием и паразитными нагруз-ками так, чтобы существенно уменьшить потребности в топливе для двигателя. Однако, двигатель должен работать на холостом ходу при его рабочей частоте вращения, даже в условиях “отсутствия нагрузки”, так, чтобы сохранить надлежащее напряжение и частоту генератора и быть готовым, в случае необходимости, к подаче питания в систему.
Уровень усилия торможения и распределения мощности, генерируемой двигателями 32, 34 колес, регу-лируются контроллером 66. Однако, имеются ограничения на распределение генерируемой мощности в про-цессе операции торможения, поскольку тормозные резисторы 48, 50 представляют собой множество каска-дированных с постоянными значениями резисторов, а напряжение и ток, вырабатываемые электродвигателя-ми 32, 34, ограничены ограничениями конструкции электродвигателей. Тормозное усилие, которое должно генерироваться механически как мощность в лошадиных силах в электродвигателях 32, 34 колес, является функцией, в электрическом смысле, напряжения, умноженного на ток, а механически - функцией крутящего момента, умноженного на частоту вращения. Конструкция коллектора, обмотки электродвигателя и другие магнитные соображения ограничивают максимальное напряжение и величину тока, который может быть скоммутирован (передан от щетки к коллектору) в электродвигателях. Увеличение частоты вращения элек-тродвигателя также уменьшает допустимый ток. Поэтому ограничения на ток и напряжение электродвигате-ля учитываются, когда значения комплектов каскадированных резисторов 48, 50 выбраны. Выбранные зна-чения сопротивлений являются, по меньшей мере, компрессором, когда учитывается весь диапозон частот вращения электродвигателя. При максимальном напряжении электродвигателя резисторы 48, 50 определяют ток якоря, а конструкция электродвигателя определяет рабочую частоту вращения, которая может коммути-ровать ток. При этой рабочей скорости весь ток, генерируемый электродвигателями 32, 34 колес, должен течь через выбранные резисторы, чтобы получить максимальный тормозной эффект. Если максимальный тормоз-ной эффект не требуется, то напряжение электродвигателя можно уменьшить, уменьшая ток через резисторы 48, 50, таким образом позволяя некоторому току электродвигателя регенерироваться обратно в сеть 18 рас-пределения переменного тока через якорные преобразователи 24, 26. Это означает большие токи и меньшую эффективность для одного и того же тормозного усилия, чем если бы напряжение могло поддерживаться при максимуме, а ток уменьшался. При частотах вращения электродвигателей меньше, чем вышеупомянутая ра-бочая частота вращения, регенерация мощности в сеть питания переменного тока будет происходить, но только после того, как выбранные тормозные резисторы поглотят максимальную нагрузку при этом напря-жении. Дополнительная регенерация снова может быть выполнена при более низких усилиях торможения посредством дополнительного снижения напряжения электродвигателя, но это означает большие токи и меньшую эффективность, чем когда электродвигатели удерживаются при максимальном напряжении. Также, когда регенерация происходит, необходимо позаботиться, чтобы не регенерировать больше энергии, чем сеть переменного тока может поглотить. Наоборот, если электродвигатели колес работают при частоте вращения больше выбранной, то ток должен быть уменьшен для лучшей коммутации электродвигателя. Напряжение необходимо уменьшить, чтобы уменьшить ток, что означает, что усилие торможения уменьшается пропорци-онально квадрату требуемого уменьшения тока, а не как линейная функция, которая будет в случае, когда напряжение будет поддерживаться на максимуме и будет уменьшаться лишь ток.
В результате этих ограничений, дополнительный ток для подачи через преобразователи 24, 26 в сеть распределения переменного тока имеется лишь при определенных уровнях тормозного усилия. Иногда в двигателе 12 может потребляться дополнительное топливо с целью получения мощности двигателя на пара-зитные или вспомогательные нагрузки, а также приведения в действие генератора 16 переменного тока, даже если система работает в режиме торможения, и существенные количества электрического тока подаются на резисторы 48, 50 и рассеиваются в виде топлива. Было бы более эффективно, если бы при работе в режиме торможения, первая мощность, генерируемая электродвигателями 32, 34 могла подаваться непосредственно обратно в линию переменного тока через преобразователи, чтобы заменить нагрузки линии переменного тока и/или вспомогательные и паразитные нагрузки двигателя перед тем, как любая мощность рассеется на тор-мозных резисторах. Однако, это невозможно с любой существующей системной управления и питания транспортного средства из-за ограничений в работе системы, обсуждающихся выше.
Обратимся теперь к фиг. 2, здесь показана улучшенная система 110 приведения в действие и торможе-ния транспортного средства в соответствии с настоящим изобретением, которая позволяет первоначальную мощность, генерируемую в процессе цикла торможения рекуперировать (регенерировать) в сеть переменного тока, чтобы снять всю нагрузку на дизельный двигатель, перед тем, как какая-либо мощность будет сброшена на резисторы. В улучшенной системе 110 большинство компонентов те же самые или, по существу, те же самые, как и соответствующие части и компоненты, проиллюстрированые и описанные в связи с известной системой фиг. 1, и обозначены соответствующими номерами, перед которыми в каждом случае стоит “1”. Таким образом, двигатель 112 в системе 110 соответствует дизельному двигателю 12 в известной системе 10, генератор переменного тока 116 соответствует генератору переменного тока 16 и т.д.
В системе 110 тормозные резисторы 48, 50 удалены из схем постоянного тока, связанных с электро-двигателями 32, 34 и заменены тормозными резисторами 176, которые подобны по функциям и равны по мощности объединенным резисторам 48, 50 фиг. 1. Резисторы 176 подключены поперек к схеме постоянного тока, представленной линиями сети электропитания 180, 182, которые в свою очередь, электрически соеди-нены с тормозным преобразователем 184. Тормозной преобразователь 184 соответствующим образом элек-трически соединен с сетью распределения мощности переменного тока 118 и, через линию 186 управления, с контроллером 166.
Тормозной преобразователь 184 также тиристорного типа предпочтительно является трехфазным двухполупериодным управляемым выпрямителем, использующим шесть тиристоров, закрепленных за тремя фазами переменного тока в мостовой конфигурации, подобной по конструкции якорным (роторным) преобра-зователям 124, 126, но имеющей соответственно увеличенную мощность.
В режиме приведения в движение система 110 работает, по существу, таким же образом, как известная система 10 (фиг. 1). Мощность переменного тока, генерируемая в генераторе 116 переменного тока, приводи-мом в действие двигателем 112, подается через сеть 118 переменного тока на тиристорные якорные преобра-зователи 124, 126 для преобразования в мощность постоянного тока. Мощность подается на электродвигате-ли 132, 134 постоянного тока колес и передается через ведущие валы 136, 138 и редукторы 140, 142 на веду-щие колеса 144, 146 транспортного средства. Во время режима приведения в движение тормозной преобразо-ватель не активизируется, так что мощность на тормозные резисторы не выдается.
Когда режим торможения включен, преобразователь 158 возбуждения рекуперирует существующую энергию возбуждения обратно в сеть переменного тока и затем выдает ток возбуждения в противоположном направлении. Это изменяет на обратный крутящий момент электродвигателя, и электродвигатели постоянно-го тока 132, 134 колес будут работать как генераторы постоянного тока, приводимые в действие ведущими колесами 144, 146 транспортного средства. Альтернативно, вместо того, чтобы реверсировать ток возбужде-ния, якорный ток в электродвигателях 132, 134 мог бы реверсироваться посредством использования двойных якорных преобразователей вместо якорных преобразователей 124, 126. Якорные преобразователи 124, 126 стробируются так, что мощность рекуперируется в линию переменного тока. Величина генерируемой тор-мозной энергии регулируется контроллером 166, чтобы поддержать установленную скорость транспортного средства. Поскольку тормозные резисторы больше не присутствуют поперек схемы 128, 130 электродвигате-ли постоянного тока, вся мощность, генерируемая электродвигателями, рекуперируется через преобразовате-ли тиристорного типа в сеть 118 распределения мощности переменного тока. Рекуперированная энергия ис-пользуется, в первую очередь, для снабжения питанием любых других нагрузок линии переменного тока, таких как преобразователь 158 возбуждения и регулятор 120 напряжения. Это разгружает генератор 116 переменного тока и уменьшает потребление топлива двигателем 112. Когда дополнительно генерируемая мощность поступает от электродвигателей 132, 134 колес, мощность подается на генератор 116 переменного тока, заставляя работать его как синхронный электродвигатель переменного тока, приводимый в движение двигателем 112. Это полностью разгружает двигатель 112, поскольку имеется в наличии мощность от генера-тора 116 для удовлетворения всех вспомогательных и паразитных потребителей в питании для двигателя 112, уменьшая использование топлива, по существу, до нуля. В этот момент любая дополнительная мощ-ность, генерируемая электродвигателями 132, 134 колес, будет подаваться через сеть 118 распределения переменного тока на тормозной преобразователь 184 для преобразования в мощность постоянного тока и потребления в тормозных резистораз 176. Как и в системе фиг. 1, двигатель 156 вентиляторов подает мощ-ность для охлаждения вентиляторов (не показаны) для рассеяния генерируемого тепла в атмосферу.
Контроллер 166 воспринимает величину рекуперированной тормозной энергии, подаваемой в схему переменного тока, число оборотов двигателя в минуту и частоту и напряжение генератора переменного тока, также как и другие относящиеся к делу параметры ведущего электродвигателя так, чтобы надлежащим обра-зом управлять всей работой системы. Присутствие тормозного преобразователя 184 тиристорного типа, со-единенного с энергосистемой переменного тока, позволяет иметь неограниченно изменяемый сброс излишней тормозной энергии на тормозные резисторы 176. Поскольку якорные преобразователи 124, 126 позволяют рекуперировать всю энергию торможения, генерируемую электродвигателями 132, 134, в линию переменного тока, электродвигатели 132, 134 могут управляться при максимальных пределах напряжения и пределах тока по всему их диапазону частот вращения, обеспечивая максимально возможный крутящий момент и мощность в лошадиных силах для функции торможения. Это ликвидирует ограничения в работе, налагаемые известны-ми системами, имеющими каскадированные фиксированной мощности тормозные резисторы, подключенные поперек (параллельно) к схемам ведущего электродвигателя постоянного тока.
Система 110 также адаптирована для приема и использования мощности электрической линии посто-янного тока от источника, внешнего по отношению к транспортному средству, таких как, например, обычных воздушных двойных контактных проводов постоянного тока. Как показано тонкими линиями на фиг. 2, воз-можный блок 188 роликового токоприемника может быть добавлен к транспортному средству и включает в себя средство, такое, как пантограф или штанги троллея, схематически иллюстрируемые как 190, которые избирательно могут зацепляться с контактным проводом постоянного тока. Блок 188 роликового токоприем-ника также включает в себя средство для электрического соединения с полюсом постоянного тока тормозно-го преобразователя 184 через линии 180, 182 постоянного тока. Тормозные диоды 173 добавлены в линию с тормозными резисторами 176. Блок роликового токоприемника приспособлен для соединения при полярно-сти напряжения, противоположной той, что обычно имеется на тормозных резисторах 176, так, что мощный диод 178 автоматически смещается в обратном направлении и изолирует тормозные резисторы 176, предот-вращая подачу энергии контактного провода на резисторы.
В местах, где доступно питание от контактных проводов, средство 190 подключения к проводному пи-танию может быть включено оператором транспортного средства или соответствующим автоматическим средством, чтобы соединить систему 110 с питанием контактных проводов. Когда контроллер 166 ощущает, что блок 188 роликового токоприемника находится на линии, тиристоры в тормозном преобразователе 184 (теперь функционирующем в качестве комбинированного троллей (тормозного преобразователя) стробирует-ся так, что мощность рекуперируется в сеть 118 распределения мощности переменного тока. Рекуперирован-ная энергия используется для обеспечения всех потребностей в питании транспортного средства в режиме приведения в движение, включая потребности в мощности для ведущих электродвигателей 132, 134, преобра-зователя 158 возбуждения и регулятора 120 напряжения. Дополнительная мощность переменного тока от тормозного преобразователя 184 затем доступна для использования для привода генератора 116 переменно-го тока в качестве синхронного электродвигателя, чтобы снять все нагрузки на двигатель 112, уменьшая по-требление двигателем топлива, по существу, до нуля. Контроллер 166 будет продолжать регулировать регу-лятор 120 напряжения для поддержки требуемого напряжения системы.
В системе 110 мощность может быть подана в сеть переменного питания одновременно от блока 118 роликового токоприемника через преобразователь 184 и от генератора 116 переменного тока, приводимого в действие двигателем 112. Следовательно, нет необходимости отсоединять или отключать бортовую дизель-электрическую систему генерации питания до соединения с внешним питанием от контактных проводов. Ко-гда питание от контактных проводов становится доступным, оно автоматически заменит питание переменно-го тока от генератора переменного тока, чтобы уменьшить и, в конечном счете, снять нагрузку на двигатель 112 полностью. Наоборот, когда транспортное средство покидает район, где доступно питание от контакт-ных проводов, средство 190 соединения с проводным питанием отцепится и подача мощности от блока роли-кового токоприемника в систему переменного тока прекратится. Контроллер 166 ощутит потерю питания от блока роликового токоприемника и автоматически подаст дополнительное топливо на двигатель 112, чтобы генерировать необходимую движущую силу через генератор 116 переменного тока. Все это выполняется без использования сложного механизма электрического переключения или отдельной управляющей системы для регулирования напряжения и тока с питания от контактных проводов на ведущие электродвигатели 132, 134 постоянного тока.
При системе фиг. 2 максимальное напряжение контактных проводов не должно быть существенно больше, чем максимальное напряжение, обычно генерируемое в систему 118 распределения переменного тока генератором 116, для надлежащей работы тиристоров. В приблизительных величинах постоянное напряжение, действующее на каждый из электродвигателей постоянного тока 132, 134 колес со стороны ро-торных преобразователей 124, 126, является тем же самым, что и переменное напряжение. Для электродвига-телей постоянного тока колес, сконструированных для работы при максимум приблизительно 1000 вольтах, система, показания на фиг. 2, будет годна для использования с питанием от контактных проводов только до приблизительно 1000 вольт. В мире существует ряд систем с троллейной помощью, которые используют пи-тание от контактных проводов от 1000 до 1200 вольт постоянного тока, предусматриваемое в качестве до-полнительного источника питания для дизель-электрических транспортных средств, работающих на крутых склонах открытых карьеров. Для таких систем движущая и тормозная система, в основном, как показанная на фиг. 2 и использующая ведущие электродвигатели на 1000 вольт, будет годна и будет иметь существенные преимущества по сравнению с известными системами.
Другие системы с троллейной помощью, однако, генерируют напряжение контактных проводов в диа-пазоне от 2000 до 2200 вольт и не годны для использования с транспортными средствами, имеющими элек-тродвигатели постоянного тока колес на 1000 вольт, соединенные параллельно, как показано на фиг. 2. Сле-довательно, в альтернативном варианте осуществления изобретения предусмотрены устройство и способ для приведения в движение и торможения вездеходных транспортных средств, которые могут использовать до-полнительное питание от контактных проводов в широком диапазоне напряжений постоянного тока от около 1000 до около 2200 вольт.
Этот вариант осуществления, иллюстрируемый на фиг. 3, включает в себя систему 210, имеющую мно-гие из тех компонентов, что имеет система 110, иллюстрируемая на фиг. 2. Соответствующие части и функции указаны соответствующей системой нумерации, в которой первая цифра каждого компонентного номера изменена с “1” на “2”. Так, двигатель 212 на фиг. 3, по существу, тот же самый, что и двигатель внутренного сгорания 112 на фиг. 2, генератор 216, по существу, тот же самый, что и генератор 116 переменного тока, и т.д.
В системе 210 генератор 216 приспособлен для генерирования приблизительно 2000 вольт переменно-го тока, которые роторный преобразователь 224 тиристорного типа превращает в подобное напряжение постоянного тока для подачи на электродвигатели 232, 234 постоянного тока колес. Однако, поскольку ве-дущие электродвигатели 232, 234 соединены последовательно, на каждом будет лишь максимум 1000 вольт, что позволяет использовать обычные электродвигатели колес транспортного средства на 1000 вольт.
При такой конфигурации блок 228 роликового токоприемника может использовать проводной посто-янный ток до приблизительно от 2000 до 2200 вольт. Поскольку троллейно/тормозной преобразователь 284 будет рекуперировать любые болеее низкие напряжения постоянного тока, подаваемые от блока роликового токоприеника в сеть питания переменного тока при требуемом более высоком напряжении (например, 2000 вольт), система может также использоваться при существующем проводном питании постоянного тока в 1000 вольт без какого-либо изменения в системе приведения в движение и торможения транспортного средства.
При последовательно соединенных как ведущих электродвигателях 232, 234, так и обмотках 262, 264 возбуждения, каждый из электродвигателей 232, 234 будет выдавать, по существу, равный крутящий момент на ведущие колеса 244, 246 транспортного средства. В некоторых случаях, например, в условиях скользкой дороги, может быть желательно, чтобы ведущие колеса на одной стороне транспортного средства получали меньший крутящий момент, чем на другой, чтобы управлять скольжением колес. Если требуется, эта цель может быть выполнена посредством включения в систему 210 дополнительного преобразователя 292 тири-сторного типа такой же конструкции, как и у преобразователя 258 возбуждения. Преобразователь 292 воз-буждения может быть соответственно электрически вкючен, как это показано, в сеть распределения перемен-ного тока и соединен с контроллером 266, например, управляющей линией 294. Добавочная линия 296 по-стоянного тока соединяет второй преобразователь 292 возбуждения со второй катушкой 264 обмотки воз-буждения, причем каждая из катушек 262 и 264 обмоток возбуждения, как показано, раздельно заземлена. Контроллер 266 затем может использоваться для независимого управления токовыми возбуждениями элек-тродвигателей 232 и 234, так, чтобы индивидуально регулировать крутящий момент приведения в движение и торможения, генерируемый каждым электродвигателем.
Работа и преимущества системы 210 приведения в движение и торможения, по существу, те же самые, что описаны в связи с системной 110, показанной на фиг. 2, за исключением того, что блок 288 роликового токоприемника автоматически может принимать напряжения контактных проводов от около 1000 до около 2200 вольт без необходимости переделки монтажной схемы переключения или другого изменения в системе. Генератор постоянного напряжения автоматически будет поддерживать требуемый уровень в 2000 вольт переменного тока с помощью действия регулятора напряжения 220. Генераторы более высокого переменного напряжения также могут быть встроены в систему, имеющую пропорционально более высокий диапазон напряжений контактных проводов.
Предыдущее изложение и описание является лишь иллюстративным, и в конфигурации, работе и управлении системы могут быть сделаны различные изменения, которые не выходят за область действия изобретения, описанную в прилагаемой формуле изобретения. Например, как очевидно специалисту в данной области техники, преобразователь тиристорного типа может использоваться для подачи питания в сеть распределения мощности переменного тока от внешнего проводного источника мощности постоянного тока вне зависимости от того, подается ли внешнее проводное питание через тормозные преобразователи, как иллюстри-
руется на фиг. 2 или 3, или через отдельный троллейный преобразователь, выделенный для блока роликового токоприемника. Таким образом, известные системы, такие, как показано на фиг. 1, могут быть модифицированы, или модифицированы существующие транспортные средства, для исполь-зования троллейной помощи посредством добавления средства соединения с троллейным питанием, вклю-чаемым в себя распределения мощности переменного тока через преобразователи тиристорного типа. Преимущества в работе подачи питания от контактных проводов в сеть распределения переменного тока через преобразователь тиристорного типа будут получены вне за-висимости от того, под-ключены ли тормозные резисторы к сети мощности переменного тока, как показано на фиг. 2 и 3, или к линиям элек-тродвигателей постоянного тока, как иллюстрируется на фиг. 1. Кроме того, если на фиг. 1 известная система была модифицирована для приема мощности контактных проводов через преобра-зователь тиристорного типа при 2000 вольтах, ясно из предыдущих описания и изложения настоя-щего изобретения, что электродвигатели 32, 34 колес в известной системе могут быть размещены последовательно, а другие компоненты так модифицированы, чтобы распределять приблизительно 2000 вольт питания переменного тока в сети 18 питания переменного тока. Все такие изменения и модификации в описанных системах, а также в других системах, как ясно специалисту в данной области техники, считаются находящимися в области действия настоящего изобретения.
(56) Документы, цитированные в отчёте
Патент США № 4306156, Кл.В60 L 11/02, 1981г.
📎 Прикреплённые файлы
-
33.pdfОткрыть