
Карточка патентного документа
РЫЧАЖНОЕ УСТРОЙСТВО (ВАРИАНТЫ)
(51) МПК
6 F16H 21/44
(45) Опубликован
15.10.1997
 Открыть изображение ↗
Сведения о документе ▾
- (11) TJ Номер документа
- 155
- (13) Код типа документа
- P
- (51) МПК
- 6 F16H 21/44
- (45) Дата публикации
- 15.10.1997
- Статус
- Прекратил действие
Заявка ▾
- (21) Рег. номер заявки
- 96000303
- (22) Дата подачи заявки
- 28.12.1992
PCT ▾
- (85) Дата нац. фазы PCT
- 06.06.1992
- (86) Дата заявки PCT
- 28.12.1992
- (86) Номер заявки PCT
- PCT/JP 92/01720
Лица ▾
- (71) Заявитель(и)
- Ёсики Индастриал Ко., Лтд. (JP)
- (72) Автор(ы)
- Ясуо Йосизава (JP)
- (73) Патентообладатель(и)
- Ёсики Индастриал Ко., Лтд. (JP)
(57)Реферат
Рычажное устройство, снабженное регулятором опоры, подвижно соединенным с первым двигателем, регулятором точки приложения силы (или силовой точки), подвижно соеди-ненным со вторым двигателем, который приводится в действие, когда двигатель остановлен, тем самым перемещая прессформу, чтобы подвести ее к другой форме, и в этом положении происходит запирание форм и за счет включения двигателя.
Формула изобретения
1. Рычажное устройство (вариант), содержащее рычажный элемент, вращательно установленный на неподвижной опоре и имеющее силовую точку и точку действия, отличающееся тем, что содержит регулятор силовой точки, соединенный с силовой точкой рычажного элемента, и регулятор точки действия, соединенный с точкой действия, причем силовая точка и точка действия удерживаются с возможностью перемещения в соответствующих регуляторах, когда рычажный элемент вращается, тем, что содержит первый источник привода для приведения в действие регулятора силовой точки, осуществляя тем самым вращение рычажного элемента, и тем, что содержит второй источник привода для приведения в действие неподвижной опоры, прикладывая тем самым давление к точке действия через силовую точку, как опору.
2. Рычажное устройство (вариант), содержащее рычажный элемент, вращательно установленный на опоре и имеющий силовую точку и точку действия, отличающееся тем, что содержит регулятор опоры, соединенный с опорой рычажного элемента, и регулятор силовой точки, соединенный с силовой точкой, причем опора и силовая точка удерживаются с возможностью перемещения в соответствующих регуляторах, когда рычажный элемент вращается, тем, что содержит первый приводной источник для приведения в действие регулятора силовой точки, тем самым вращая рычажный элемент, и тем, что содержит второй приводной источник для приведения в действие регулятора опоры, тем самым приклады-вая давление к точке действия через силовую точку, как опору.
3. Рычажное устройство (вариант), содержащее рычажный элемент, вращательно установленный на неподвижной опоре и имеющий силовую точку и точку действия, отличающееся тем, что содержит регулятор силовой точки, соединенный с силовой точкой рычажного элемента, и регулятор точки действия, соединенный с точкой действия, причем силовая точка и точка действия удерживаются с возможностью их перемещения в соответствующих регуляторах, когда рычажный элемент вращается, тем, что содержит первый приводной источник для приведения в действие регулятора силовой точки, тем самым вращая рычажный элемент, тем, что содержит второй приводной источник для приведения в действие неподвижной опоры, тем самым прикладывая давление к точке действия через силовую точку, как опору, и тем, что содержит головку, соединенную с регулятором силовой точки и приводящуюся в действие при работе рычажного устройства.
Описание
Настоящее изобретение касается рычажного устройства с приводом двухступенчатого типа, в котором усилие прикладывается сначала к силовой точке, а затем к опоре и устрой-ству машины, в которой оно используется.
Когда, например, пресс-форма должна запираться с использованием прижимного устройства после взвешивания, например, 100 кг перемещаются на 5 см в позицию запира-ния, то форма всего передвигается на 1 мм для выполнения необходимого запирания. В процессе запирания для перемещения формы в 100 кг на 1 мм требуется давление в 5000 кгс. Хотя кинетической энергии в 100 кгс достаточно для перемещения 100 кг- ой формы на 1 мм для первоначального размещения, однако, для смещения этой же формы на такое же расстояние в 1 мм для ее запирания требуется 5000 кгс. Таким образом, если имеется только один источник энергии, то для перемещения формы на 5 см также требуется кине-тическая энергия в 5000 кгс. В этом случае перемещение на 5 см должно осуществляться быстро, тогда как запирание формы на 1 мм должно выполняться медленно. Следователь-но, необходимо иметь устройство для изменения движущей скорости между перемещением и запиранием формы. В обычном прижимающем устройстве рычажное устройство исполь-зуется для передачи кинетического усилия от источника энергии к прижимающей головке, при этом усилие от источника энергии прикладывается к силовой точке этого рычажного устройства, а прижимающая головка соединена с точкой действия. Однако, поскольку должен использоваться чрезмерно большой источник энергии, то энергия теряется, а уста-новка приобретает большие размеры.
Целью настоящего изобретения является создание рычажного устройства, небольшого размера способного реализовать сохранение энергии.
В соответствии с настоящим изобретением эта цель достигается за счет изготовления рычажного устройства с приводом двухступенчатого типа, в котором различные источни-ки питания соединены с силовой точкой и опорой рычажного устройства, а усилие при-кладывается сначала к силовой точке, а затем к опоре и устройству машины, использую-щему это рычажное устройство.
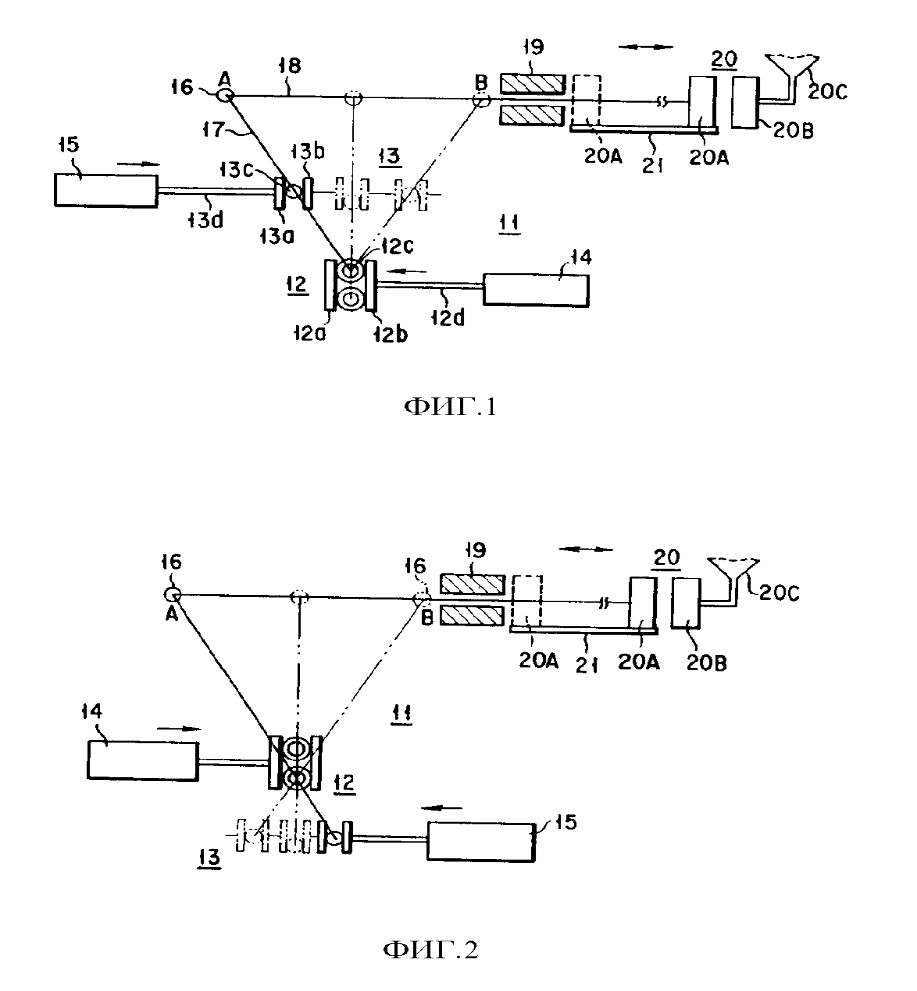
Фиг.1 схематичное изображение конструкции прижимающего средства образованного за счет использования рычажного устройства в соответствии с одним вариантом настояще-го изобретения.
Фиг.2-4 схематичное изображение прижимающих средств соответственно образован-ных за счет использования рычажного устройства в соответствии с другими вариантами настоящего изобретения.
Фиг.5 и 6 схематичное изображение, показывающее конструкцию и цифровые обозна-чения соответствующих деталей обычного коленно-рычажного механизма, когда форма перемещается им для ее запирания.
Фиг. 7 и 8 схематичное изображение, показывающее конструкцию и цифровые обозна-чения соответствующих деталей обычного кривошипного механизма, когда форма пере-мещается им для осуществления ее запирания.
Фиг.9 приведена таблица, показывающая преимущества и недостатки операций раз-личного типа, осуществляемых в соответствии с коленно-рычажным способом, кривошип-ным способом и способом с двухступенчатым приводом в соответствии с настоящим изоб-ретением.
Фиг.10 схематичное изображение конструкции примера, в котором настоящее изобре-тение используется в машине для литья пластмассы под давлением.
Ниже приводится более подробное описание вариантов настоящего изобретения, кото-рое сопровождается ссылками на прилагаемые чертежи.
Как показано на фиг.1, рычажное устройство 11 содержит регулятор 12 подвижной опоры и регулятор 13 подвижной точки приложения усилия или в дальнейшем для просто-ты силовой точки.
Регулятор 12 подвижной опоры имеет конструкцию, в которой ролик 12с опоры уста-новлен между параллельными направляющими плитами 12а и 12в. Регулятор 12 подвиж-ной опоры соединен с первым источником энергии 14 с помощью соединительного эле-мента 12d. Регулятор 12 подвижной опоры фиксируется в положении, тогда как регулятор 13 подвижной силовой точки является приводимым в действие и затем приводится в дей-ствие первым источником энергии, т.е. двигателем 14, в направлении, указанном стрел-кой.
Регулятор 13 подвижной силовой точки имеет конструкцию, в которой ролик 13с опо-ры вставлен между параллельными направляющими плитами 13а и 13в. Регулятор 13 по-движной силовой точки соединен со вторым источником энергии, т.е. с двигателем 15 с помощью соединительного элемента 13d. Регулятор 13 подвижной силовой точки приво-дится в действие вторым двигателем 15 в направлении, указанном стрелкой, в то время как регулятор 12 подвижной опоры удерживается в неподвижном состоянии и затем закрепля-ется, когда двигатель 14 включается. В качестве двигателей 14 и 15 в дополнение к извест-ному двигателю, имеющему тормоз, может использоваться комбинация из двигателя и чер-вячного колеса, в результате чего положения регуляторов 12 и 13 закрепляются, когда дви-гатель останавливается.
Рычажное устройство 11 содержит рычажный элемент 17, имеющий точку опоры (или опору), силовую точку и точку действия, соответственно соединенные с роликом 12с опо-ры, роликом 13с опоры и шарниром 16 точки действия, который в свою очередь соединен с помощью выходного соединительного элемента 18 с ведомым элементом 20, поддержива-емым направляющим элементом 19. В качестве ведомого элемента 20 в данном случае вы-ступает машина для литья под давлением пластмассы, содержащая формы 20А и 20В. Одна форма 20А соединена с концом выходного соединительного элемента 18 и возвратно-поступательно перемещается по рельсу 21 с помощью рычажного устройства 11. Другая форма 20В соединена с бункером 20С и пластмассовый материал подается в полость, обра-зованную формами 20А и 20В.
В конструкции на фиг.1 шарнир 16 точки действия сначала располагается в положении А и одна пресс-форма 20А размещается в позиции, обозначенной пунктирной линией. До-пустим, что форма весит 100 кг. Для быстрого перемещения формы 20А в положение запи-рания, где находится другая форма 20В, обозначенная сплошной линией и удаленная на 5 см, включается только двигатель 15, в результате чего регулятор 13 подвижной силовой точки движется под действием соединительного элемента 13D в направлении, указанном стрелкой, тем самым перемещая шарнир 16 точки действия из первоначального положения А в положение В. В это время двигатель 14 не работает, регулятор 12 подвижной опоры является неподвижным, а ролик 12с просто движется между направляющими плитами 12а и 12в. Поскольку, двигатель 15 только двигает 100 кг-ую форму 20А со скоростью 5 см/сек, то будет достаточным, если двигатель 15 имеет мощность, обеспечивающую получение кинетической энергии в 100 кгс.
Пока форма 20А устанавливается в положение, обозначенное сплошной линией, вклю-чается двигатель 14, осуществляя тем самым запирание пресс-формы. В этот момент двига-тель 15 не работает и положение регулятора 13 подвижной силовой точки является непо-движным. Следует заметить, что ролик 13с силовой точки может свободно двигаться меж-ду направляющими плитами 13а и 13в. Когда двигатель 14 включается, то регулятор 12 подвижной опоры приводится в движение на 1 мм, что соответствует движению запира-ния формы и запирание пресс-формы осуществляется с помощью форм 20А и 20В. При таком ходе запирания для 100 кг-ой формы требуется кинетическая энергия в 5000 кгс. Однако, поскольку ход является таким же маленьким как 1 мм, если установить большое передаточное отношение, то мощность двигателя 14, как источника энергии, может уста-навливаться небольшой. После завершения запирания формы, подается пластмассовый ма-териал и запирающее форму давление снова прикладывается с помощью двигателя 14, а форма 20А возвращается двигателем 15, завершая тем самым один цикл.
Таким образом, в рычажном устройстве 11, когда регулятор 13 подвижной силовой точки и регулятор 12 подвижной опоры последовательно приводятся в действие с помо-щью двух источников энергии 15 и 14, то все устройство может выполняться небольшим, тем самым реализуя сохранение энергии.
В варианте, показанном на фиг.2, положения регулятора 12 подвижной опоры и регу-лятора 13 подвижной силовой точки поменялись по сравнению с вариантом на фиг.1.
В частности, в варианте на фиг.2 двигатель 14 останавливается первым и только двига-тель 15 работает, в результате чего регулятор 13 подвижной силовой точки движется, что-бы переместить шарнир 16 точки действия из положения А в запирающее форму положе-ние В. Затем двигатель 15 останавливается, а двигатель 14 включается, в результате чего к регулятору 12 подвижной опоры прикладывается давление, тем самым запирая пресс-форму 20.
Оба варианта на фиг.1 и 2 показывают случаи, когда используется рычажное устрой-ство, имеющее регулятор 12 подвижной опоры. Однако, настоящее изобретение не ограни-чивается этими вариантами и возможны другие варианты, в которых регулятор подвижной силовой точки и регулятор подвижной точки действия комбинируются с неподвижной опорой.
На фиг.3 и 4 показаны такие варианты. На фиг.3 показан пример, когда рычажное устройство имеет наружную опору, а на фиг.4 представлен пример, когда рычажное устройство содержит внутреннюю опору.
Как показано на фиг.3, опора 22 образована валом 22а для вращательного поддержания одного конца рычажного элемента 17 и подшипником 22в. Последний соединен с двигате-лем 14 через ведущий вал 12d. Опора 22 предназначена для перемещения двигателем 14 в направлении, указанном стрелкой. Когда она не приводится в действие двигателем 14, то опора 22 выполняет функцию неподвижной опоры. Регулятор 13 подвижной силовой точ-ки имеет конструкцию, как показано на фиг.1 и 2. Регулятор 26 предусмотрен в точке дей-ствия. Регулятор 26 точки действия имеет конструкцию, в которой ролик 26с точки дей-ствия вставлен между параллельными направляющими плитами 26а и 26в. Регулятор 26 точки действия соединен с пресс-формой 20А с помощью соединительного элемента 18. Ролик 26с точки действия вращательно установлен на другом конце рычажного элемента 17.
Как показано на фиг.3, двигатель 14 находится в отключенном состоянии, а двигатель 15 работает для перемещения регулятора 26 точки действия из точки А в точку В (напри-мер, на 5 см) на фиг.3. В этот момент, поскольку один конец рычажного элемента 17 под-держивается валом 22с, как неподвижная опора, хотя траектории ролика 13с силовой точки регулятора 13 подвижной силовой точки и ролика 26с точки действия регулятора 26 по-движной точки действия соответственно образуют дуги, регуляторы 13 и 26 в целом осу-ществляют линейное перемещение. Форма 20А, прикрепленная к соединительному эле-менту 18, соединенному с регулятором 26 подвижной точки действия, перемещается в свое положение запирания.
В этом положении двигатель 15 останавливается, а двигатель 14 работает, чтобы слегка (например, на 1 мм) сместить опору 22 с помощью ведущего вала 12d влево на фиг.3. За-тем, рычажный элемент 17 еще немного поворачивается по часовой стрелке вокруг регуля-тора 13 подвижной силовой точки, как опоры, в результате чего форма 20А продвигается дальше к форме 20В, осуществляя тем самым запирание.
В варианте, показанном на фиг.4, двигатель 14 останавливается первым, а двигатель 15 работает, чтобы вращать рычажный элемент 17 по часовой стрелке вокруг ролика 22а опо-ры, тем самым перемещая форму 20А в положение запирания. Затем, двигатели 15 и 14 останавливаются и включаются соответственно, тем самым дополнительно прикладывая усилие к форме 20А.
Чтобы объяснить эффект сохранения энергии у запирающего устройства 50-тонной машины для литья под давлением, выполненного в соответствии с настоящим изобретени-ем, мощность требуемого двигателя будет сравниваться с мощностями двигателей, исполь-зующихся в обычных коленно-рычажной и кривошипной системах. Относительно усло-вий, то усилие запирания формы составляет 50т, ход - 250 мм и чистое время цикла запи-рания формы - 3 сек, а фактическое выходное положение запирающего усилия находится на 4 мм выше нижней мертвой точки.
На фиг.5 схематично показана конструкция коленно-рычажной системы, а на фиг.6 представлена схема, объясняющая ее работу. Как показано на фиг.5, для перемещения фор-мы 31, соединенной с коленно-рычажным механизмом 30, прикрепленным к земле G в точках R1 и R2, в направлении, указанном стрелкой, винт 33, взаимодействующий с гайкой 32, вращается двигателем 34. В результате этого гайка 32 движется в направлении, указан-ном стрелкой, и угол рычагов 35 увеличивается, тем самым перемещая форму 31.
Если усилия PI и Р и величины соответствующих частей коленно-рычажного механиз-ма на фиг.5 являются такими, как показано на фиг.6, то мощность двигателя рассчитывает-ся следующим образом:
1. Усилие PI
Р= = = 11474 кг
P1 = P tan = 11474 x tan 34,439 = 7869 кгс
2. Преобразующая часть шарикового винта.
- Шариковый винт 145 х 10, эффективный диаметр d2 = 46.75
Угол скручивания составляет:
= tan-1 (P/ d2) = tan-1 (10/ x 46,75) = 3,895
К.П.Д. винта (коэфициент трения винта = 0,005)
равен:
= x 100% = = 93,1%
Усилие, возникающее в винте, равно:
F1 =
Необходимый крутящий момент Т составляет:
T =F1 x = 7869 x =13,45 кгм = 1345 кгсм
3. Мощность двигателя.
Гайка, перемещающаяся на величину 412 мм должна перемещать форму на 250 мм. По-скольку, такт одной стороны составляет 1,5 сек, 412 мм /1,5 сек = 274 мм/сек.
Частота двигателя равна: об/сек = 1650
об/мин.
Необходимая мощность двигателя составляет:
Pw = = = 22785 вт = 22б785 Квт
Где: N - частота (об/мин),
Т - крутящий момент (кгсм).
Рассмотрим расчет мощности двигателя, которая требуется когда форма перемещается при тех же условиях, что приведены выше, с помощью кривошипного механизма. Из вели-чин соответствующих частей кривошипного перемещения, как показано на фиг.7, крутя-щий момент Т и мощность двигателя для создания запирающего форму усилия О могут быть расчитаны следующим образом:
2. Кривошипное движение.
1. Необходимый крутящий момент
Q = х
T=Q x = 50000 x = =181683 кгcм = 1816,83 кгм
2. Мощность двигателя
Такт 1,5 сек 1 цикл 3 сек 20 об/мин
Необходимая мощность двигателя составляет:
Pw = = 37307 вт = 37,307 Квт
Когда к.п.д. силовой передачи, полученный с помощью редукционной передачи, при-нимается равным 80%, то
Рw = Квт = 46 Квт
Общая мощность двух двигателей, использующих способ двухступенчатого привода в соответствии с настоящим изобретением, будет рассчитана для кривошипного движения, используя величины, показанные на фиг.8. Такт первой ступени составляет 1 сек и 2 сек в одном цикле, частота двигателя - 30 об/мин. Такт второй ступени составляет 0,5 сек и со-ставляет 1 сек - в один цикл, а частота двигателя - 60 об/мин.
1. Первый этап
Q2 = х
T=Q2 x = 100000 x =
=14692 кгcм
Мощность двигателя составляет:
Pw1 = = 4525 вт = 4,525 Квт
Когда к.п.д. передачи, полученный с помощью понижающей передачи принимается рав-ным 80%, то
Рw = Квт = 5,66 Квт
2. Второй этап или ступень
Необходимый крутящий момент Т составляет:
Т = Q1 x r = 50000 x 0,2 = 10000 кгсм = 100 кгм
Где: Q2 = 10т, r = 6,25 см, = 0,347, = 1
Мощность двигателя составляет:
Pw1 = = 6160 вт = 6,16 Квт
Когда к.п.д. силовой передачи, полученный с помощью понижающей передачи, при-нимается равным 80%, то
Pw = = 7,7 Квт
Общая мощность двигателей 13,36 Квт.
На фиг. 10 показан вариант, в котором настоящее изобретение используется с машиной для литья пластмассы под давлением. В этом варианте рычажное устройство имеет внут-реннюю опору, соответствующую варианту на фиг.2. Соответственно, в целях упрощения описания детали, соответствующие представленным на фиг.2, имеют те же обозначения и их подробное описание не приводится.
Как показано на фиг. 10, опора 12 рычажного элемента 17 поддерживается опорным элементом 12А. Последний выполнен как комбинация с эксцентриковым кулачком 12В и смещается вправо на фиг.10 с помощью двигателя 14.
Регулятор 13 силовой точки соединен с двигателем 15 через кривошипный механизм 13А, а рычажный элемент 17 вращается по часовой стрелке вокруг опоры 12.
Точка действия 16 образована на другом конце рычажного элемента 17 и соединена с одной пресс-формой 20А через кулисный механизм 18.
В частности, когда двигатель 15 работает, то рычажный элемент 17 вращается по часо-вой стрелке и пресс - форма 20А скользит по рельсу 21 в положение для контакта с другой пресс-формой 20В. Во время перемещения двигатель 14 не работает. Когда двигатель 14 включается, то эксцентриковый кулачок 12В вращается, чтобы сместить опору 12 вправо, в результате чего форма 20А смещается к форме 20В, тем самым запирая пресс-форму.
Когда ход запирания формы заканчивается, то расплавленный пластмассовый материал впрыскивается из прессующего плунжера 20С в запертую пресс-форму через сопло 20Д.
Как отмечалось выше, в соответствии с настоящим изобретением могут быть получены следующие преимущества.
Взаимозаменяемая система приложения давления опоры/подвижной силовой точки рычажного устройства и взаимозаменяемая система приложения давления подвижной опо-ры/подвижной силовой точки рычажного устройства обладают всеми преимуществами системы опора/подвижная силовая точка рычажного устройства и системы подвижной опоры рычажного устройства соответственно. Эти преимущества следующие:
- Когда машина для литья под давлением рассматривается как пример управления по-ложением, сопровождающегося приложением давления взаимозаменяемой системой при-ложения давления подвижной опоры/подвижной силовой точки, то перемещение формы и приложение давления могут осуществляться отдельными двигателями, достигая тем самым сохранения энергии.
- Когда динамический амортизатор образован за счет использования взаимозаменяемой системы приложения давления подвижной опоры/подвижной силовой точки, то управле-ние положением осуществляется за счет регулирования скорости реверсируемого двигате-ля.
- Когда пробивание производится на дыропробивном прессе, если во время операции пробивания используется медленная скорость, то шум удара снижается и можно использо-вать отдельный двигатель, достигая тем самым сохранения энергии.
- Винт: Коэффициент использования энергии вдвое или больше, чем у системы прило-жения давления коленно-рычажного типа.
- Механизм подвижной опоры обеспечивает более высокий общий коэффициент ис-пользования энергии, а поэтому, он лучше, чем обычные гидравлические или пневматиче-ские системы.
- Винт: Коэффициент использования энергии вдвое или более раз превышает тот, что обеспечивает система приложения давления коленно-рычажного типа.
- Поскольку основная передача вектора передачи энергии является передачей под пря-мым углом, то система передачи не так легко подвержена усталости.
- Поскольку подвижная опора движется плавно, поперечные вибрации возникают ред-ко, в результате чего система передачи не так легко подвержена усталости, а поэтому, до-стигается высокая надежность.
- Поскольку вход и выход хорошо сбалансированы, то это обеспечивает различные преимущества.
- Источник энергии вращения и система подвижной опоры могут легко устанавливать-ся на нижней и верхней частях соответственно, тем самым обеспечивая машинную систе-му, имеющую низкий центр тяжести, т.е. перевешивающий в нижней части.
Весовое соотношение составляет порядка 1/5 от обычной коленно-рычажной системы, т.е. центр тяжести перевешивающей в верхней части.
- Неравномерный износ почти отсутствует, так имеется автоматическое регулирование центра.
📎 Прикреплённые файлы
-
155.pdfОткрыть