
Карточка патентного документа
РЫЧАЖНОЕ УСТРОЙСТВО (ВАРИАНТЫ)
(51) МПК
6 F16H 21/44
(45) Опубликован
15.10.1997
 Открыть изображение ↗
Сведения о документе ▾
- (11) TJ Номер документа
- 154
- (13) Код типа документа
- P
- (51) МПК
- 6 F16H 21/44
- (45) Дата публикации
- 15.10.1997
- Статус
- Прекратил действие
Заявка ▾
- (21) Рег. номер заявки
- 96000302
- (22) Дата подачи заявки
- 28.12.1992
PCT ▾
- (85) Дата нац. фазы PCT
- 06.06.1996
- (86) Дата заявки PCT
- 28.12.1992
- (86) Номер заявки PCT
- PCT/JP92/01719
Лица ▾
- (71) Заявитель(и)
- Ёсики Индастриал Ко., Лтд. (JP)
- (72) Автор(ы)
- Ясуо Йосизава (JP)
- (73) Патентообладатель(и)
- Ёсики Индастриал Ко., Лтд. (JP)
(57)Реферат
Настоящее изобретение относится к рычажному элементу, который установлен на непо-движном валу. Один конец рычажного элемента соединен с регулятором силовой точки, а другой его конец соединен с регулятором точки действия.
Формула изобретения
1. Рычажное устройство (вариант), в котором силовая точка и точка действия являются подвижными, содержащее рычажный элемент, вращательно установленный на неподвижной опоре, регулятор силовой точки, соединенный с одним концом рычажного элемента и регулятор точки действия, соединенный с другим концом рычажного элемента, отличающееся тем, что регуляторы силовой точки и точки действия выполнены с возможностью перемещения.
2. Рычажное устройство (вариант), содержащее рычажный элемент, вращательно установленный на неподвижной опоре, регулятор силовой точки и регулятор точки действия, чтобы соответственно подвижно поддерживать силовую точку и точку действия рычажного элемента, отличающийся тем, что содержит приводной механизм, соединенный с регулятором силовой точки рычажного элемента для передачи движущей силы рычажному элементу, и головку, соединенную с регулятором точки действия рычажного элемента и приводящуюся в действие в соответствии с перемещением рычажного элемента.
3. Рычажное устройство по п.1, отличающееся тем, что каждый из регуляторов содержит опорные элементы, соответственно имеющие направляющие канавки и ролик, установленный в направляющих канавках и перемещающийся в них, причем силовая точка и точка действия рычажного элемента вращательно установлены на вращающемся валу ролика.
4. Рычажное устройство по п.1, отличающееся тем, что каждый регулятор содержит опорные элементы, соответственно имеющие направляющие канавки, и скользящие элементы, вставленные в направляющие канавки, и тем, что силовая точка и точка действия рычажного элемента подвижно поддерживаются скользящими элементами.
Описание
Настоящее изобретение касается рычажного устройства, содержащего неподвижную опору, подвижную силовую точку и подвижную точку действия.
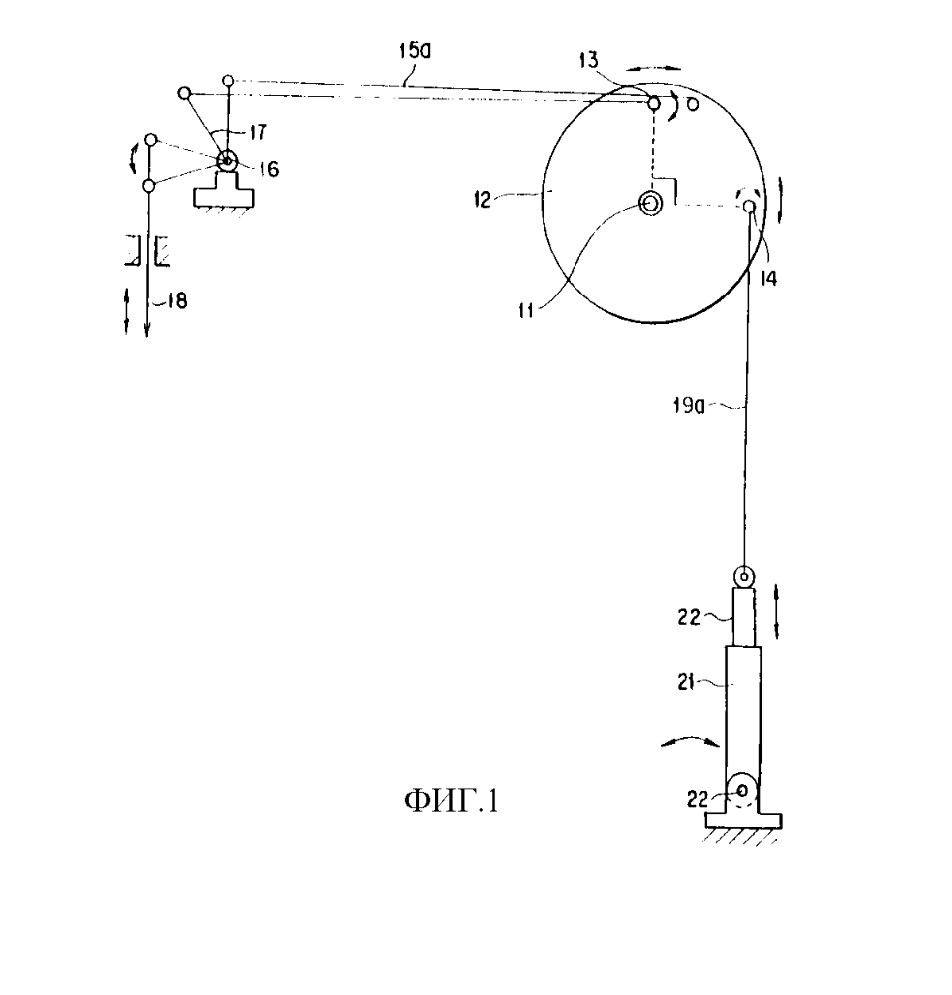
Рычажное устройство широко используется в машиностроении, например, в металлорежущих станках, промышленных машинах и деталях, силовых передачах движущих механизмов, конструкций различного типа. На фиг. 1 и 2 показаны примеры механизма пере-дачи усилия, использующего принципы рычага.
В примере, показанном на фиг. 1, оси 13 и 14 установлены по периферической части диска 12, вращающегося с неподвижной опорой в качестве центра так, что оси 13 и 14 рас-полагаются на расстоянии друг от друга под углом 90. Ось 13, служащая в качестве силовой точки, соединяется с помощью соединительного элемента 15а, располагающегося в касательном направлении к диску 12, с одним концом ведущего рычага 17, поддерживае-мого несущим валом 16. Другой конец ведущего рычага 17 соединяется через ведущий рычаг 18 с ведущей секцией. Ось 14, служащая в качестве точки действия, соединяется через соединительный элемент 19а, идущий в касательном направлении к диску 12, с верхним концом ведомой секции 22 гидравлического устройства 21, установленного на несущем валу 20.
В примере, показанном на фиг. 1, линейное движение ведущего рычага 18 осуществляет вращение ведущего рычага 17, а усилие передается через соединительный элемент 15а диску 12, т.е. рычажному устройству, и далее через соединительный элемент 19a гидрав-лическому устройству 21. Однако, оси 13 и 14, соответственно служащие в качестве сило-вой точки и точки действия, описывают дугу, когда диск 12 вращается. Поэтому, каждый соединительный элемент 15a и 19a не совершает линейного возвратно-поступательного перемещения, а качаются в ширину. Другими словами, линейное движущее усилие веду-щего рычага 18 не может быть передано соединительному элементу 19 в качестве линей-ной рабочей силы.
В примере, показанном на фиг. 2, где опора 23 является неподвижной, а силовая точка 24 опускается, ролик 25 точки действия деформируется таким образом, чтобы изгибать со-единительный элемент 19в в указанном направлении. Когда такой тип устройства исполь-зуется в течение длительного периода времени, то те части направляющей 26, которые показаны как являющиеся верхней левой и нижней правой частями относительно направ-ляющего отверстия будут по всей вероятности изнашиваться.
Следовательно, целью настоящего изобретения является создание рычажного устрой-ства, установленного на неподвижной опоре, использующего регуляторы, позволяющие соединительным элементам, соответственно соединенным с силовой точкой и точкой дей-ствия, совершать линейное возвратно - поступательное перемещение в любое время, и обеспечивающее передачу большого усилия в требуемом направлении с высокой точно-стью, а также обеспечение машины таким рычажным устройством.
В соответствии с настоящим изобретением эта цель достигается за счет использования регуляторов, которые качаются и смещают силовую точку и точку действия рычажного устройства независимо от положения вращения рычажного устройства таким образом, что дугообразное геометрическое место силовой точки и точки действия преобразуются в ли-нейные возвратно-поступательные перемещения легко и точно.
Рычажное устройство настоящего изобретения содержит: рычажный элемент, враща-тельно установленный на неподвижной опоре; регуляторы, включающие направляющие элементы для качания и смещения силовой точки и точки действия рычажного элемента; приводной механизм, соединенный с рычажным элементом для передачи движущего уси-лия силовой точке рычажного элемента; и инструментальную секцию, например, прессу-ющую головку, соединенную с точкой действия рычажного элемента и приводящую в дей-ствие в соответствии с перемещением рычажного элемента.
Автор настоящего изобретения создал рычажные устройства, в которых опора переме-щается в соответствии с вращением рычажного элемента. Одним из таких устройств явля-ется рычажное устройство заявленное в заявке РСТ № РСТ/JP90/00737, поданной 6 июня 1990 г. В этом рычажном устройстве опора перемещается в соответствии с вращением ры-чажного элемента таким образом, что силовая точка и точка действия могут двигаться с высокой степенью свободы, в результате чего они описывают прямые линии. Однако, очевидно, что рычажное устройство станет более механически устойчивым и точным, а также более простым по конструкции, если рычажный элемент устройства будет установ-лен на неподвижной опоре. Поэтому настоящее изобретение использует рычажный эле-мент, вращательно установленный на неподвижной опоре, а также применяет регуляторы, включающие направляющие элементы для перемещения и смещения силовой точки и точ-ки действия этого рычажного элемента. Благодаря использованию этого, настоящее изоб-ретение может обеспечивать рычажный элемент, являющийся механически устойчивым, и в котором силовая точка и точка действия могут перемещаться с высокой степенью свобо-ды и в дальнейшем обеспечивать машины с использованием рычажного устройства.
Краткое описание чертежей.
Фиг. 1 и 2 Схематичные изображения, каждое из которых показывает механизм пере-дачи усилия, использующий обычное рычажное устройство.
Фиг.3 Перспективный вид, схематично показывающий рычажное устройство в соот-ветствии с одним вариантом настоящего изобретения.
Фиг. 4 Схематичное более подробное изображение конструкции, представленной на фиг.3.
Фиг. 5 Показан пример трехмерного механизма передачи усилия, использующий вари-ант, представленный на фиг. 4.
Фиг. 6 Схематичный вид, показывающий рычажное устройство в соответствии с дру-гим вариантом настоящего изобретения.
Фиг. 7-9 Схематичное изображение, показывающее рычажные устройства в соответ-ствии с другими вариантами настоящего изобретения.
Фиг. 10 и 11 Схематичные изображения, показывающие геометрическое место точек, описываемое силовой точкой и точкой действия в соответствия с вариантом, представлен-ными на фиг. 6 и 8.
Фиг. 12-17 Схематичные изображения, показывающие рычажные устройства в соот-ветствии с другими вариантами настоящего изобретения.
Фиг. 18 Показан пресс, снабженный рычажным устройством настоящего изобретения.
Фиг. 19. Показан плоскошлифовальный станок, оборудованный рычажным устрой-ством настоящего изобретения.
Фиг. 20 Перспективный вид, схематично показывающий пример, в котором рычажное устройство настоящего изобретения встроено в гаситель колебаний здания.
Фиг. 21 Схематичный вид, показывающий случай, когда рычажное устройство насто-ящего изобретения, используется в диафрагменном насосе.
Фиг. 22 Показан вариант, в котором рычажное устройство настоящего изобретения используется в механизме привода стола по осям Х-У.
Фиг. 23 Схематичное изображение геометрического места, описываемого основными частями конструкции, представленной на фиг. 22.
Ниже приводится более подробное описание вариантов настоящего изобретения.
Как показано на фиг.3, большое число осей 33а,... 33 установлено по окружности диска 32, вращающегося с неподвижной опорой 31 в качестве центра так, что оси располагаются на расстоянии друг от друга под заданными углами. Из двух осей 33b и 33d, расположен-ных под углом 90, ось 33b, служащая в качестве силовой точки, соединяется с ведущей секцией (не показана) через соединительные элементы 35a и 35b, идущие в касательном направлении к диску 32. Перемещение соединительного элемента 35b, ограничивается направляющей 36 так, что он линейно перемещается в окружном направлении диска 32. Ось 33d, служащая в качестве точки действия, соединяется с ведомой секцией (не показа-на) через соединительные элементы 37а и 37b, идущие в касательном направлении к диску 32. Перемещение соединительного элемента 37b ограничивается направляющей 38 так, что он линейно движется в окружном направлении диска 32. Соединительный элемент 35а, взаимодействующий с осью 33b, служащей в качестве силовой точки, выполняет роль ре-гулятора, благодаря наличию в нем продолговатого отверстия L1; Соединительный эле-мент 37а, взаимодействующий с осью 33d, функционирующей как точка действия, также действует как регулятор, благодаря наличию в нем продолговатого отверстия L2. Валы 35b и 37b линейно возвратно-поступательно движутся в направляющих 36 и 38 соответствен-но. Диапазоны перемещения, которые могут преобразовываться регуляторами 35а и 37а определяются длинами W продолговатых отверстий L1 и L2. Следует отметить, что цен-тральная ось, проходящая в направлении длины (W) продолговатых отверстий L1 и L2 со-единительных элементов 35а и 37а (являющихся регуляторами для силовой точки и точки действия соответственно) должна быть перпендикулярной к валам 35b и 37b, чтобы пере-дача усилия происходила без каких-либо потерь. При такой конструкции линейное пере-мещение вала 35b, соединенного с силовой точкой, преобразуется в линейное перемеще-ние вала 37b, соединенного с точкой действия с высокой эффективностью. Когда расстоя-ние между осью 33b неподвижной опорой 31 и расстояние между осью 33d и неподвижной опорой 31 равны друг другу, то коэффициент передачи энергии /усилия равен 1:1. Из-лишне говорить, что этот коэффициент может произвольно определяться путем изменения этих расстояний.
На фиг. 4 показан механизм передачи усилия типа угла в 90, у которого коэффициент передачи усилия составляет 1:1. Как показано на фиг. 4, плечо 42 рычага вращается вокруг опоры 42, прикрепленной к корпусу 40, смонтированном на раме (не показана). Плечо 42 имеет по существу форму прямоугольного треугольника и снабжено двумя штифтами 42а и 42b. Последние располагаются под углом 90 друг от друга и удалены от опоры 41 на оди-наковое расстояние. Опорные плиты 43а и 43b прикреплены к корпусу 40. Опорные плиты 43а и 43b удерживают входной выходной валы 44а и 44b так, что последние могут свобод-но перемещаться в касательных направлениях и окружности, описываемой штифтами 42а и 42b. Соединительные элементы 45а и 45b соединены на одном конце с дистальными концами валов 44а и 44b. На других концах соединительных элементов 45а и 45b выпол-нены продолговатые отверстия 46а и 46b, с которыми взаимодействуют штифты 42а и 42b соответственно. Таким образом, образуется механизм передачи усилия 47, использующий рычажное устройство настоящего изобретения.
Как показано на фиг. 4, когда к входному / выходному валу 44b прикладывается уси-лие, направленное “вверх” на фигуре, то плечо 42 рычага вращается против часовой стрел-ки и входной/выходной вал 44а линейно перемещается в направлении, перпендикулярном входному/выходному валу 44b. В этом случае штифт 42b, к которому усилие прикладыва-ется, служит в качестве силовой точки, тогда как штифт 42а, от которого усилие исходит, служит в качестве точки действия. Следует отметить, что механизм передачи усилия 47, показанный на фиг. 4, является реверсируемого типа и штифты 42а и 42b могут выполнять функции силовой точки и точки действия соответственно.
На фиг. 5 показан пример трехмерной системы передачи усилия, использующей не-сколько механизмов передачи усилия, показанных на фиг.4. В примере, показанном на фиг. 5, три механизма передачи усилия 47а, 47b и 47с пространственно смонтированы на раме /не показана/ и усилие может передаваться в любом из трех направлений. Поскольку потери при передаче усилия в каждом механизме передачи усилия, по существу, равны нулю, то усилие, прикладываемое к входному валу 44с, может передаваться на выходной вал 44d без ослабления и затем прикладываться к ведомой секции 48.
В варианте, показанном на фиг. 4, соединительные элементы 45а и 45b, снабженные продолговатыми отверстиями 46а и 46b, с которыми взаимодействуют штифты 42а и 42b, используются в качестве регулятора силовой точки и регулятора точки действия соответ-ственно. Однако настоящее изобретение не ограничивается этим и различные средства мо-гут использоваться как регулятор силовой точки и регулятор точки действия.
На фиг. 6-9 показаны другие варианты настоящего изобретения.
На фиг. 6-9 позицией 51 обозначен рычажный элемент, позицией 52 обозначен опор-ный элемент для прочного крепления рычажного элемента 51, позицией 53 обозначен не-сущий элемент опоры для поддержания опорного элемента 52, позицией 54 обозначен ре-гулятор силовой точки, соединенный с силовой точкой /т.е. одним концом рычажного элемента 51/ таким образом, что регулятор силовой точки может вращаться и смещаться, и позицией 56 обозначен регулятор точки действия, соединенный с точкой действия (т.е. другим концом рычажного элемента 51) таким образом, что регулятор точки действия мо-жет вращаться. Соединительная часть для соединения регулятора 54 силовой точки с ры-чажным элементом 51 является предпочтительно известного типа следящим элементом кулачка, содержащим ролик, движущий между двумя направляющими плитами 55а и 55b.
Варианты, показанные на фиг. 6-9, являются такого типа, в которых регулятор 54 сило-вой точки и регулятор 56 точки действия линейно перемещаются в вертикальном направ-лении вдоль канавок направляющих рам 58. Регулятор 56 точки действия имеет аналогич-ную конструкцию, а ролик 56с поддерживается между двумя направляющими элементами 56а и 56b, так, что он линейно катится в горизонтальном направлении.
Варианты, показанные на фиг. 6 и 7, являются конструкцией средней опоры, в кото-рой опорный элемент 52 установлен между силовой точкой 54 и точкой действия 56 ры-чажного элемента 51. В варианте, показанном на фиг. 6, регулятор 56 точки действия функционирует так, что входной/выходной валы 44а и 44b, линейно перемещаются в вер-тикальном направлении. Когда регулятор 54 силовой точки движется в вертикальном направлении, то рычажный элемент 51 качается с опорным элементом 52 в качестве цен-тра. Поскольку опорный элемент 52 рычажного элемента 51 является неподвижным, то ролики 55с и 56с движутся по направляющим элементам 55а, 55b, и 56b, и описывают ду-гообразное геометрическое место точек, когда рычажный элемент 51 качается. Однако, регулятор 54 силовой точки и регулятор 56 точки действия движутся линейно в верти-кальном направлении. В случае варианта, показанного на фиг. 7, регулятор 56 точки дей-ствия линейно движется в наклонном направлении.
Таким образом, силовая точка и точка действия рычажного устройства, показанного на фиг. 6, могут описывать линейное геометрическое место точек, как показано на фиг. 10.
Вариант, показанный на фиг. 8, является конструкцией наружной опоры, в которой неподвижный опорный элемент 52 и регулятор 54 силовой точки расположены на проти-воположных концах рычажного элемента 51, а регулятор 56 точки действия установлен в средней точке рычажного элемента 51. В этом случае ход точки действия короче, чем у силовой точки, однако, к первой прикладывается большее усилие.
В варианте, показанном на фиг. 9, неподвижный опорный элемент 52 и регулятор 56 точки действия расположены на противоположных концах рычажного элемента 51, а регу-лятор 54 приложения усилия установлен в средней точке рычажного элемента 51. В этом случае ход точки действия является длиннее, чем у силовой точки, но к ней прикладывает-ся меньшее усилие.
В соответствии с этими вариантами, когда рычажный элемент 51 качается, то ролики 55с и 56с свободно движутся между направляющими плитами в соответствии с перемеще-ниями регулятора 54 силовой точки и регулятора 56 точки действия. Поэтому, регулятор 54 силовой точки и регулятор 56 точки действия обладают высокой степенью свободы, когда движутся. Кроме того, ролики 55с и 56с регулятора 56 точки действия и регулятора 54 силовой точки могут перемещаться в их оптимальные положения. Таким образом, дви-жущаяся сила может эффективно передаваться с регулятора 54 силовой точки на регулятор 56 точки действия через рычажный элемент 51, при этом регулятор 56 точки действия мо-жет двигаться различными способами.
Перемещения регулятора 54 силовой точки и регулятора 56 точки действия могут представлять любую комбинацию из вертикального линейного перемещения, горизон-тального линейного перемещения и наклонного линейного перемещения.
Рычажные устройства типа подвижных силовой точки и точки действия, имеющие описанные выше конструкции, имеют широкую область применения: они могут использо-ваться в металлорежущих станках /, например прессах/ и промышленных машинах, а также в подвижных частях конструкций различного типа.
В рычажном устройстве, показанном на фиг. 6, силовая точка и точка действия выпол-няются подвижными, давая возможность роликам 55с и 56с регулятора 54 силовой точки и регулятора 56 точки действия перемещаться между направляющими плитами 55а, 55в, 56а и 56в.
В примерах, показанных на фиг. 12 и 13, ролики не используются. Вместо этого, сколь-зящие элементы 55с и 56с, вставленные между направляющими элементами 55а, 55b, 56а и 56b регулятора 54 подвижной силовой точки и регулятора 56 подвижной точки действия, снабжены отверстиями, а силовая точка и точка действия рычажного элемента 41 подвиж-но соединены друг с другом с помощью валов 55d и 56d, вставленных в отверстия сколь-зящих элементов 55с и 56с. В примере, показанном на фиг. 13, скользящие элементы 55C1 55C2, вставленные в направляющие канавки 55 АG и 55BG направляющих элементов 55А, и 55В, снабжены отверстиями, а один конец рычажного элемента 51 подвижно со-единен с помощью вала 55d, вставленного в отверстия скользящих элементов 55C1 и 55С2.
Регулятор 54 силовой точки и регулятор 56 точки действия соответственно соединены с соединительными элементами 44а и 44b, которые соответственно вставлены в направля-ющие плиты 43а и 43b, прикрепленные к земле, в результате чего они движутся линейно. В примерах наружные поверхности скользящих элементов 55с, 56с, 55С1 и 55С2 обраба-тываются с высокой точностью, а внутренние поверхности направляющих плит 55а, 55b, 56а, 56b, 55А и 55В обрабатываются, чтобы быть гладкими. При такой обработке не воз-никает большого трения и примеры могут использоваться на практике без каких-либо про-блем. В примере, показанном на фиг. 12, в частности, усилия, прикладываемые к валам 44а и 44b передаются все время под прямыми углами, в результате чего напряжение при кру-чении, возникающее в случае, показанном на фиг. 2, отсутствует в примерах.
Чтобы обеспечить более плавное движение скользящих элементов 55с, 56с, 55С1 и 55С2, ряд шариковых подшипников может устанавливаться между направляющими пли-тами 55а, 55b, 56а и 56b и скользящими элементами 55с и 56с, а также в верхнем и нижнем зазорах между направляющими канавками 55А G и 55В G и скользящими элементами 55С1 и 55С2, как показано на фиг. 14 и 15. Вместо шариковых подшипников могут ис-пользоваться ролики.
На фиг. 16 и 17 показаны другие примеры конструкции с подвижными силовой точкой и точкой действия. В примере, приведенном на фиг. 16, валы 55d и 56d прикреплены к опорным элементам 74а и 74b регулятора соответственно, а рычажный элемент 51 уста-новлен с возможностью качания на валу 52 неподвижной опоры. Опорные элементы 74а и 74b вставлены в подшипниковые канавки, выполненные в верхних частях направляющих плит 55b и 56b, и могут перемещаться в направлениях, указанных стрелками, благодаря наличию нескольких шариковых подшипников 75, установленных между опорными эле-ментами 74а и 74b и направляющими плитами 55b и 56b.
В примере, показанном на фиг. 17, силовая точка рычажного элемента 51 подвижно поддерживается валом 55d регулятора, а опорный элемент 74а помещен на направляющую плиту 55b с линейными рельсами 76, установленными между ними. Подвижная силовая точка получается путем поддержания одного конца рычажного элемента 51 на на опорном элементе 74а таким образом, чтобы он мог перемещаться в направлении, в котором про-стираются рельсы.
На фиг. 18 показан пресс, снабженный рычажным устройством, показанным на фиг. 6, и содержащим подвижные силовую точку и точку действия. В прессе, показанном на фиг. 18, рычажный элемент 51 подвижной установлен на валу 52 опоры, предусмотренным для опорного элемента 53.
Один конец рычажного элемента 51 соединен с вертикальным ведущим валом 80 через регулятор 54 силовой точки. Нижний конец вертикального ведущего вала 80 соединен с эксцентриковым валом 84 через коленчатый механизм 82 и приводится в вертикальном направлении в соответствии с вращением эксцентрикового вала 84. Один конец эксцен-трикового вала 84 соединен с электродвигателем 88 через механизм силовой передачи 86 (например, зубчатый механизм) и вращается с помощью электродвигателя 88.
Другой конец рычажного элемента 51 соединен с салазками 90 через регулятор 56 точ-ки действия. Головка 92, прикрепленная к салазкам 90, перемешивается в вертикальном направлении, как показано стрелкой. В случае этого варианта крутящий момент от элек-тродвигателя 88 передается рычажному устройству через каждую рычажную передачу, а поэтому, нет необходимости использовать маховик или т.п., как это требуется в известных конструкциях. Следовательно, пресс имеет небольшие размеры, а рычажное устройство, встроенное в него и содержащее подвижные силовую точку и точку действия, обеспечива-ет плавную передачу усилия головке 92.
На фиг. 19 изображен пример, показывающий использование настоящего изобретения в плоскошлифовальном станке, где ходы подвижной силовой точки и точки действия ре-гулируются с помощью подвижной опоры.
Как показано на фиг. 19, станина 100 установлена на опорном элементе 102, при этом между ними размещены подшипники 104 так, чтобы станина 100 могла плавно двигаться по опорному элементу 102 в горизонтальной плоскости. Нижняя часть станины 100 под-держивается одним концом рычажного элемента 108 с помощью вала 106, служащего в качестве точки действия, и линейно перемещающегося подшипникового механизма 107. Рычажный элемент 108 соединен с опорным элементом 112, взаимодействующим с ходо-вым винтом 110. Опорный элемент 112 вращательно установлен на земле G. Ходовой винт 110 соединяется через зубчатое устройство 114 с вращающимся валом двигателя 116, при-крепленного к рычажному элементу 108.
Другой конец рычажного элемента 108 соединен с линейно перемещающимся под-шипниковым механизмом 120 через вал 118, служащий в качестве силовой точки. Линей-ной перемещающийся подшипниковый механизм 120 соединен с серводвигателем 126 че-рез коленчатый вал 122 и кривошипный механизм 124.
В упомянутой выше конструкции крутящий момент серводвигателя 126 преобразуется в линейное перемещение с помощью кривошипных механизмов 122 и 124, которое передается валу 118 (силовой точке). Благодаря подвижным силовой точке 118 и точке действия 106, рычажный элемент 108 качается с опорным элементом 112 в качестве центра, и стани-на 100 плавно движется в горизонтальном направлении.
Когда двигатель 116 включается, то ходовой винт 110 вращается зубчатым устройством 114 и опора 112 движется. Поскольку расстояние между опорой 112 и валом 106 и рассто-яние между опорой 112 и валом 118 изменяются, то соответственно изменяется ход пере-движения станины 100.
На фиг. 20 показан пример, в котором рычажное устройство настоящего изобретения используется в качестве гасителя колебаний здания. Коленчатый вал 122, аналогичный тому, что использовался в примере, показанном на фиг. 19, соединяется с кривошипным механизмом и серводвигателем (ни один не показан) через опорный элемент 130 вала. Один конец рычажного элемента 134 , т.е. конец, служащий в качестве силовой ча-сти, соединяется с одним концом коленчатого вала 122 через кулачковый следящий ме-ханизм 132 (служащий в качестве регулятора силовой точки). Неподвижная опора 136 установлена в центральной точке рычажного элемента 134, другой конец которого (т.е. конец, служащий в качестве регулятора точки действия) соединен с блоком 140 гасителя через кулачковый следящий механизм 138. Блок 140 подвижно установлен на линейных направляющих 142а и 142b. Линейные направляющие 142а, 142b устанавливаются, напри-мер, на этаже, который является по существу вертикальным центром многоэтажного зда-ния и в таком положении, чтобы его трясло наиболее интенсивно во время землетрясения.
Обычно, вибрация при землетрясении составляет несколько циклов в секунду и можно легко перемещать гасительный блок 140 с такой скоростью. В существующих конструкци-ях блок 140 перемещается с помощью ходового винта, в результате чего он не может пере-мещаться с высокой скоростью в ответ на землетрясение. Кроме того, поскольку блок 140 является довольно тяжелым, то ходовой винт не обладает достаточной механической проч-ностью. Поэтому, обычные устройства не гарантируют хорошего амортизирующего дей-ствия. В данном варианте рычажное устройство и линейные направляющие 142а и 142b используются совместно и такое сочетание дает очень хороший результат.
На фиг. 21 показан пример, в котором рычажное устройство настоящего изобретения встроено в приводной механизм диафрагменного насоса. Как показано на фиг. 21, к ры-чажному элементу 171 прикладывается крутящий момент в направлении, указанном стрел-кой, регулятором 170 силовой точки типа толкателя кулачка. При приложении крутящего момента рычажный элемент 171 качается с неподвижной опорой 172 в качестве центра и диафрагма 175 диафрагменного насоса перемещается вертикально с помощью соедини-тельного элемента 174, соединенного с регулятором 173 точки действия.
На фиг. 22 показан пример стола, движущегося по осям Х-У, снабженного рычажным устройством настоящего изобретения типа подвижных силовой точки и точки действия. В этом примере стол 180 предназначен для перемещения в направлении Х по рельсам или направляющим 182а и 182b. Поскольку стол 180 может двигаться в направлении у анало-гичным образом, то механизм перемещения в этом направлении не показан. Стол 180 шар-нирно прикреплен к одному концу рычажного элемента 186 с помощью регулятора 184 точки действия. На другом конце рычажного элемента 186 предусмотрены ролики 194, содержащиеся в регуляторе 190 и служащие в качестве силовой точки механизма подачи 192 вращения шарикового винта, при этом опора 188 и регулятор 190 точки действия рас-положены между роликами 194 и регулятором 184 точки действия. Направляющий эле-мент 196 взаимодействует на резьбе с шариковым винтом 200, приводящимся в действие двигателем 198.
На фиг. 23 показано геометрическое место точек главных частей конструкции, пока-занной на фиг. 22. Когда шариковый винт 200 перемещается, например, на 10 мкм, то ре-гулятор 180 точки действия перемещается (т.е. перемещается стол 180) на 2 мкм. Ролики 194, служащие в качестве силовой точки, движутся по направляющему элементу 196, описывая при этом дугообразное геометрическое место точек. Когда ходовой винт 200 подает-ся на 80 мкм, то регулятор 184 точки действия перемещается на расстояние в 16 мкм /=80/5/.
Когда стол для перемещения по осям Х-У имеет указанную выше конструкцию, то он может приводиться в действие с очень высокой степенью точности. Поэтому, стол Х-У может использоваться например, в экспонирующих устройствах для полупроводниковых пластин.
📎 Прикреплённые файлы
-
154.pdfОткрыть