Изобретение относится к технической области добычи минералов, в частности к механизму обнаружения и машине для сортировки минералов с механизмом обнаружения.
Заявленное изобретение имеет приоритет над ранее поданными китайскими патентными заявками с номерами заявок CN202011411649.4, CN202011413756.0, CN202022900349.4, CN202022888494.5, CN202022889751.7, полное содержание которых цитируется здесь.
Уровень техники
В предшествующем уровне техники при добыче минералов обычно используют горные резцы для измельчения крупных кусков руды на более мелкие куски руды. Затем машина для сортировки минералов выполняет сортировку и сбор руды.
Машина для сортировки минералов может содержать питательный механизм для непрерывной подачи руды, конвейерный механизм для транспортировки руды в заранее заданное положение, механизм обнаружения для обнаружения руды в заранее заданном положении и механизм сортировки для сортировки и отбора руды в соответствии с результатами обнаружения с использованием механизма обнаружения.
В ходе реализации предшествующего уровня техники изобретатели обнаружили следующее:
в предшествующем уровне техники механизм обнаружения имеет низкую точность обнаружения содержания элемента в руде.
Следовательно, необходимо обеспечить техническое решение с более высокой точностью обнаружения содержания элементов.
Сущность заявленного изобретения
Механизм обнаружения согласно настоящего изобретения, используемый для обнаружения движущейся руды в заранее заданном положении, отличающийся тем, что он имеет в своем составе:
источник излучения, используемый для облучения руды; и
множественную упаковку детекторных пакетов, расположенную на противоположной стороне указанного источника излучения по отношению к несущей поверхности руды, принимающую лучи, испускаемые указанным источником излучения;
каждый детекторный пакет из указанной множественной упаковки детекторных пакетов включает в себя:
по меньшей мере один детектор, включающий кристалл для приема излучения и преобразования излучения в электрические сигналы;
плату для обработки электрических сигналов по меньшей мере от одного детектора;
и
корпус для размещения по меньшей мере одного детектора и платы,
каждый детекторный пакет из указанной множественной упаковки детекторных пакетов расположен следующим образом:
направление, нормальное к кристаллу указанного детектора, проходит через указанный источник излучения.
Кроме того, предпочтительно, множественная упаковка детекторных пакетов и источник излучения распределены в одной плоскости, и плоскость, в которой расположены множественная упаковка детекторных пакетов и источник излучения, перпендикулярна направлению перемещения руды.
Кроме того, предпочтительно, механизм обнаружения имеет линейный монтажный паз для сборки указанной множественной упаковки детекторных пакетов,
Одна сторона каждого детекторного пакета из множественной упаковки детекторных пакетов прижимается к одной внутренней стороне указанного линейного монтажного паза, а другая сторона прижимается к другой внутренней стороне указанного линейного монтажного паза с помощью упругого элемента. Кроме того, предпочтительно, линейный монтажный паз является линейным.
Кроме того, предпочтительно, линейный монтажный паз имеет дугообразную форму, а его центр окружности перекрывает указанный источник излучения.
Кроме того, предпочтительно, лучи, испускаемые источником излучения, по меньшей мере, включают в себя пучок лучей, используемый для обнаружения первой энергии первого минерального элемента, пучок лучей, используемый для обнаружения второй энергии второго минерального элемента,
указанный по меньшей мере один детектор включает в себя по меньшей мере:
первый детектор, используемый для обнаружения пучка лучей, используемого для обнаружения первой энергии;
второй детектор, используемый для обнаружения пучка лучей, используемого для обнаружения второй энергии.
Кроме того, предпочтительно, фильтр, расположенный между первым детектором и вторым детектором в направлении излучения пучка лучей, причем фильтр используется для фильтрации одного из пучка лучей, используемого для обнаружения первой энергии первого минерального элемента, пучка лучей, используемого для обнаружения второй энергии второго минерального элемента.
Кроме того, предпочтительно, источник излучения испускает пучок лучей для обнаружения первой энергии по окончанию первого временного импульса и испускает луч обнаружения второй энергии по окончанию второго временного импульса.
Кроме того, предпочтительно, механизм обнаружения также имеет устройство получения изображения, используемое для непосредственного сбора информации об изображении руды.
Кроме того, предпочтительно, расстояние между устройством получения изображения и источником излучения в направлении перемещения руды определяется на основе скорости обработки изображения устройством получения изображения и скорости перемещения руды.
Кроме того, предпочтительно, питательный механизм, используемый для подачи руды;
конвейерный механизм используется для транспортировки загруженной руды из питательного механизма в заранее заданное положение;
механизм обнаружения по любому из пп. 1-10, используемый для обнаружения руды в заранее заданном положении;
механизм сортировки, используемый для сортировки и отбора руды в соответствии с результатами обнаружения с использованием механизма обнаружения.
Технические решения, предусмотренные вариантами осуществления настоящим изобретением, имеют по меньшей мере следующие полезные эффекты:
направление, нормальное к указанному детектору, проходит через указанный источник излучения. Таким образом можно повысить точность обнаружения содержимого элемента.
Описание чертежей
Чертежи, описанные здесь, используются для обеспечения дальнейшего понимания и составляют часть настоящего изобретения. Схематические варианты осуществления и описания настоящего изобретения используются для пояснения приложения и не представляют собой ненадлежащее ограничение настоящего изобретения. На прикрепленной картинке:
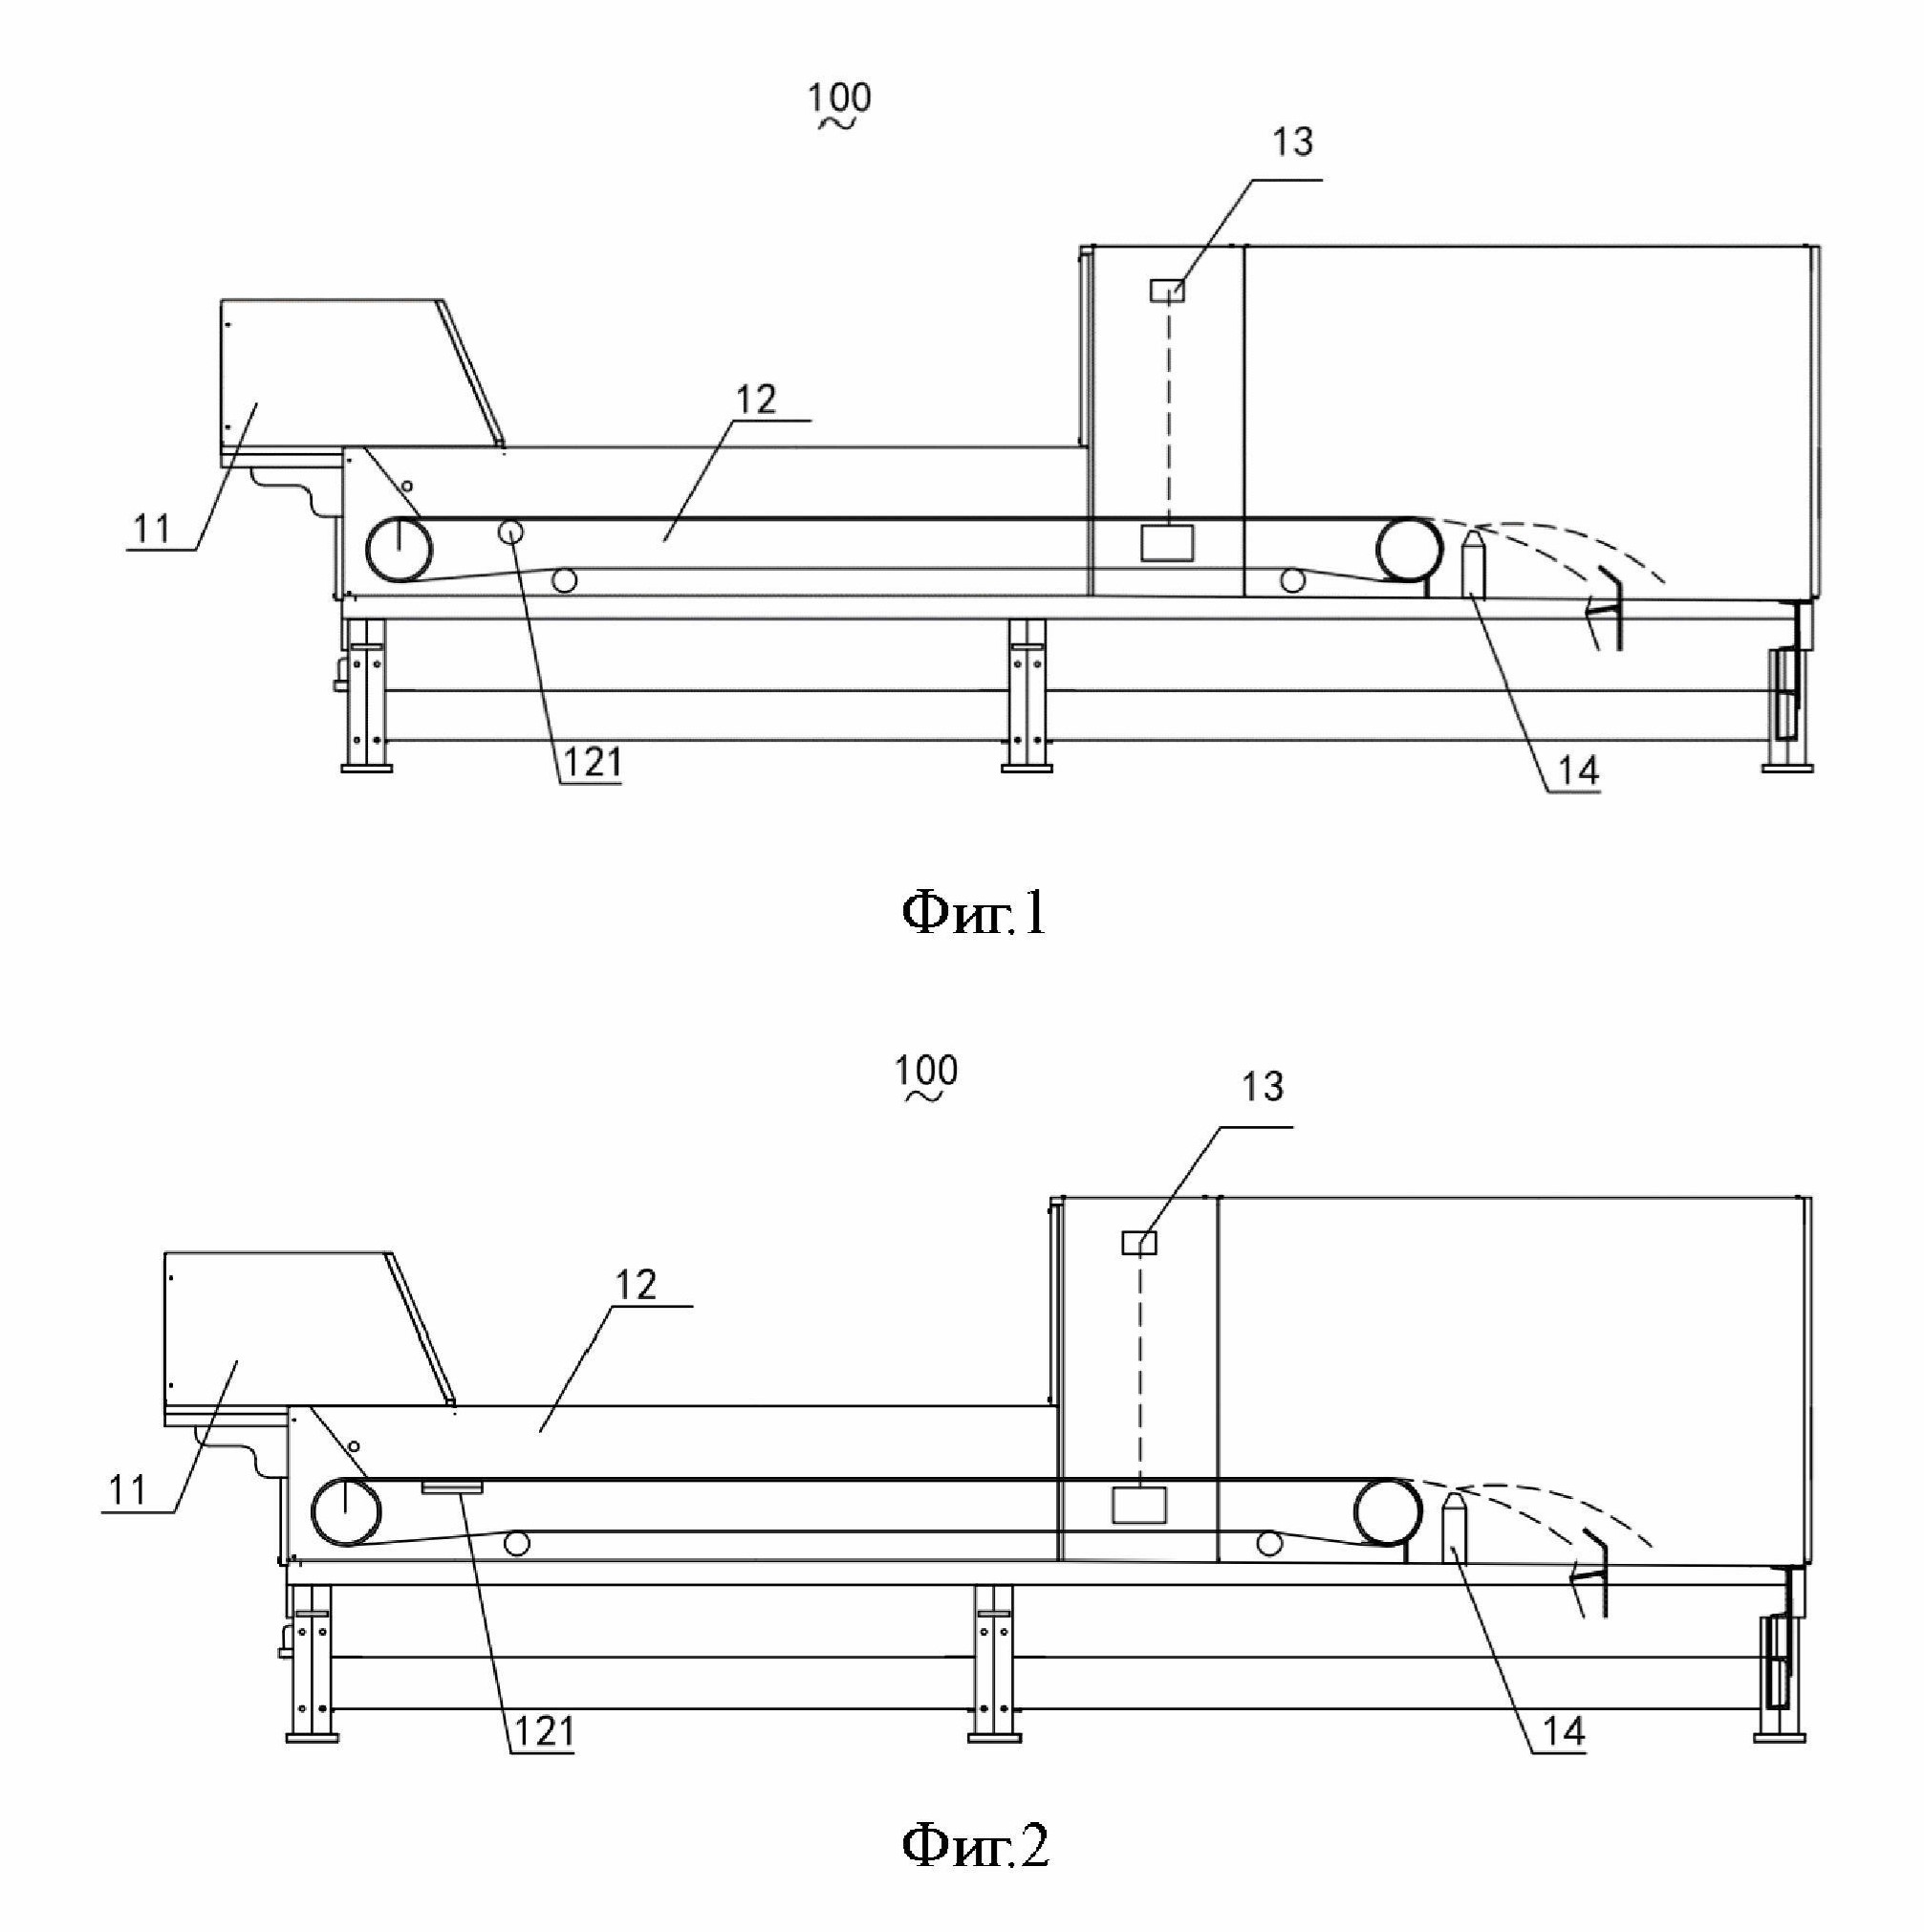
Фиг. 1 представляет собой конструктивную схему машины для сортировки минералов, представленной в варианте осуществления настоящего изобретения.
Фиг. 2 представляет собой конструктивную схему другой машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 3 представляет собой конструктивную схему силового привода в первом положении относительно отверстия для впрыска в способе реализации, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 4 представляет собой конструктивную схему силового привода во втором положении относительно отверстия для впрыска в способе реализации, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 5 представляет собой конструктивную схему силового привода в первом положении относительно отверстия для впрыска в другом варианте осуществления, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 6 представляет собой конструктивную схему силового привода, а во втором положении относительно отверстия для впрыска в другом варианте реализации, предусмотренном вариантом осуществления настоящего изобретения.
Фиг. 7 представляет собой конструктивную схему поступательного движения силового привода, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 8 представляет собой конструктивную схему поворотной конструкции силового привода, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 9 представляет собой конструктивную схему другой машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 10 представляет собой конструктивную схему другой машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 11 представляет собой конструктивную схему другой машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 12 представляет собой конструктивную схему механизма обнаружения машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 13 представляет собой конструктивную схему другого угла фиг. 12.
Фиг. 14 представляет собой конструктивную схему другого механизма обнаружения машины для сортировки минералов, предусмотренной в варианте осуществления настоящего изобретения.
Фиг. 15 представляет собой конструктивную схему взаимодействия двух смежных плат, обеспечиваемую вариантом осуществления настоящего изобретения.
Фиг. 16 представляет собой конструктивную схему механизма обнаружения настоящего изобретения.
Фиг. 17 представляет собой конструктивную схему механизма обнаружения настоящего изобретения.
100 Машина для сортировки минералов
11 Питательный механизм
12 Конвейерный механизм
121 Амортизационное устройство
13 Механизм обнаружения
131 Источник излучения
132 Детектор
133 Монтажный паз
134 Плата
135 Упругой элемент
14 Механизм сортировки
141 Силовой привод
142 Отверстие для распыла
15 Подъемный механизм
151 Бункер
152 Направляющая
153 Бункерная тележка
Конкретные способы осуществления
Чтобы сделать цель, техническое решение и преимущества настоящего изобретения более понятными, техническое решение настоящего изобретения будет ясно и полностью описано ниже вместе с конкретными вариантами осуществления настоящего изобретения и соответствующими чертежами. По-видимому, описанные варианты осуществления являются лишь некоторыми вариантами осуществления настоящего изобретения, а не всеми вариантами осуществления. Основываясь на вариантах осуществления в настоящем изобретении, все другие варианты осуществления, полученные специалистами в данной области техники без творческих усилий, относятся к объему охраны настоящего изобретения.
Как показано на фиг. 1, машина 100 для сортировки полезных ископаемых, раскрытая в настоящем изобретении, содержит:
питательный механизм 11, служащий для подачи руды;
конвейерный механизм 12 используется для транспортировки загруженной руды из питательного механизма 11 в заранее заданное положение;
механизм обнаружения 13 используется для обнаружения руды в заранее заданном месте;
механизм сортировки 14 используется для сортировки и отбора руды в соответствии с результатами обнаружения с использованием механизма обнаружения 13.
При этом конвейерный механизм 12 снабжен амортизационным устройством для буферизации ударов руды в конвейерном механизмом 12.
Подъемный механизм 15 используется для подъема квалифицированных руд в отсортированных рудах из-под земли на поверхность.
Машина для сортировки минералов 100 может иметь различные формы и может быть представлена как машина для сортировки металлических минералов 100 и машина для сортировки неметаллических минералов 100 в конкретных сценариях. Машина для сортировки металлических минералов 100, таких как железная руда, медная руда, сурьмяная руда и различные руды редкоземельных металлов. Машина для сортировки неметаллических минералов 100, таких как алмазные шахты, угольные шахты и т.д. Функция машины для сортировки минералов 100 заключается в отделении минералов, богатых элементами, подлежащими извлечению, от шлака, бедного элементами, подлежащими извлечению. Машина для сортировки минералов 100 отсеивает минералы, богатые элементами, подлежащими извлечению, для дальнейшей обработки с образованием материалов, полезных для человека.
Питательный механизм 11 служит для подачи руды. Руда, подаваемая питательным механизмом 11, может быть первичным сырьем или предварительно обработанным необработанным сырьем. Первичное сырье может быть получено непосредственно из шахт путем дробления или резки. Сырье для грубой обработки может быть получено из первичного сырья путем простого скрининга по размеру частиц, например, путем исключения руд со слишком большим и слишком маленьким диаметром для получения руды с размером частиц в определенном диапазоне. В частности, питательный механизм 11 может быть оснащен такими механизмами, как ограничительные канавки, воронкообразные канавки, вибрационные грохоты и классифицирующие грохоты для получения ожидаемого рудного сырья. Можно понять, что конкретная форма питательного механизма 11 здесь, очевидно, не является ограничением конкретного объема защиты настоящего изобретения.
Конвейерный механизм 12 используется для транспортировки руды в заранее заданное место после загрузки руды из питательного механизма 11. Понятно, что конвейерный механизм 12 имеет положение для загрузки руды. Под положением устройства руды можно понимать начальное положение руды на конвейерном механизмом 12. Настройка положения загрузки руды связана с конкретной формой конвейерного механизма 12 и питательного механизма 11. В практическом варианте осуществления, предусмотренном настоящим изобретением, питательный механизм 11 может представлять собой воронкообразный желоб, конвейерный механизм 12 может представлять собой конвейерную ленту, а положение загрузки руды может быть положением непосредственно под воронкообразным желобом и напротив конвейерной ленты. Заранее определенное положение можно понимать, как необходимую точку пути или необходимое положение пути руды в конвейерном механизмом 12. В конструктивной идее машины для сортировки минералов 100 заданное положение используется для того, чтобы различать минералы или руды, богатые элементами, подлежащими извлечению, и шлак или руды, бедные элементами, подлежащие извлечению для последующей обработки. Расстояние или длина между местом загрузки руды и заданным положением является условием, которое ограничивает миниатюризацию конвейерного механизма 12 или машины для сортировки минералов 100. Когда состояние движения руды в заданном положении относительно простое, для машины для сортировки минералов 100 выгодно определять руду.
В варианте осуществления, предусмотренном настоящим изобретением, конвейерный механизм 12 снабжен амортизационным устройством 121 для буферизации ударов руды в конвейерном механизме 12. Таким образом, руда движется только в направлении трансмиссии, или, другими словами, когда руда остается неподвижной относительно конвейерного механизма 12 в заданном положении, и нет движения в направлении силы тяжести относительно конвейерного механизма 12, когда состояние движения руды в заданном положении
относительно простое, для машины для
сортировки минералов 100 выгодно определять руду.
Далее, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, конвейерный механизм 12 имеет положение для загрузки руды;
амортизационное устройство 121 содержит ролики и расположено рядом с местом загрузки руды конвейерным механизмом 12.
Понятно, что конвейерный механизм 12 обычно может включать в себя ведущий ролик, который движется активно, пассивный ролик, который движется пассивно, и приводной ремень, натянутый между ведущим роликом и пассивным роликом. В варианте осуществления, представленном в настоящем изобретении, амортизационное устройство 121 включает в себя ролики, расположенные рядом с местом загрузки руды конвейерного механизма 12. Положение загрузки руды конвейерным механизмом 12 находится между приводным роликом и роликом. Альтернативно, положение загрузки руды конвейерным механизмом 12 расположено между ведомым роликом и роликом. Таким образом, руда поддерживается роликами вместе с приводными или пассивными роликами и конвейерной лентой. Ударная сила руды, падающей на конвейерную ленту, разрешается механизмом, образованным роликом, ведущим роликом и конвейерной лентой, или ударная сила руды, падающей на конвейерную ленту, разрешается механизмом, образованным роликом, ведомый ролик и конвейерная лента. Таким образом, биение руды в конвейерном механизмом 12 может быть амортизировано.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, конвейерный механизм 12 включает в себя приводной ремень, причем приводной ремень включает в себя сторону, обращенную к руде;
ролики расположены на противоположной стороне конвейерной ленты, обращенной к стороне руды, и расстояние между роликами и положением загрузки руды конвейерного механизма 12 в направлении транспортировки руды составляет от 1 до 5 диаметров руды.
Понятно, что чем ближе расстояние между положением установки ролика и положением загрузки руды конвейерного механизма 12, тем меньше деформация конвейерного ремня, чем более очевидно явление фрикционного нагрева, тем легче значительно сократить срок службы ремня. Чем ближе расстояние между положением установки ролика и положением загрузки руды конвейерного механизма 12, тем меньше деформация конвейерного ремня, тем менее очевиден амортизирующий эффект, и руда может напрямую воздействовать на ролики, что повлияет на срок службы роликов. В ходе многочисленных испытаний было определено, что расстояние между роликом и положением загрузки руды в конвейерном механизме 12 в направлении транспортировки руды предпочтительно составляет от 1 до 5 диаметров руды. Диаметр руды здесь является максимальным значением диапазона размеров частиц руды.
Кроме того, в предпочтительном варианте осуществления, представленном в насточщем изобретении, амортизационное устройство 121 включает в себя амортизационную подушку.
Можно понять, что при таком способе реализации удар руды в конвейерном механизме 12 в основном зависит от амортизационной подушки. По сравнению с упомянутым выше использованием деформации конвейерного ремня для амортизации ударов руды в передающем механизме 12 срок службы приводного ремня может быть значительно увеличен.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, конвейерный механизм 12 включает приводной ремень, причем передающий ремень включает сторону, обращенную к руде;
амортизационная подушка расположена на стороне, противоположной стороне конвейерного ремня, обращенной к руде, и амортизационная подушка проходит от положения загрузки руды конвейерного механизма 12 в направлении транспортировки руды, а удлиненная длина составляет от 1 до 5 диаметров руды.
Амортизационная подушка простирается от положения загрузки руды конвейерного механизма 12 в направлении транспортировки руды, и когда длина выдвижения амортизационной подушки превышает определенный диапазон, чем длиннее будет амортизационная подушка, тем больше будет потеря амортизационной подушки. Когда длина выдвижения амортизационной подушки слишком мала, амортизационная подушка и конвейерная лента совместно несут ударную силу руды, загруженной на конвейерный механизм 12, что приводит к увеличению площади контакта между конвейерным ремнем, приводным роликом и пассивным роликом, а выделение тепла при трении более очевидно и легко, что, в свою очередь, приводит к значительному сокращению срока службы ремня. После нескольких испытаний установлено, что удлиненная длина амортизационной подушки предпочтительно составляет от 1 до 5 диаметров руды. Диаметр руды здесь является максимальным значением диапазона размеров частиц руды.
Далее, в предпочтительном варианте, предусмотренном в заявленном изобретении, основание конвейерного механизма 12 оплетено, а сторона, обращенная к руде, покрыта износостойкой резиной.
Основой конвейерного механизма 12 является плетеная ткань, которая способствует отводу тепла от пор плетеной ткани. Сторона конвейерного механизма 12, обращенная к руде, покрыта износостойкой резиной, которая может уменьшить износ руды на трансмиссионном механизме 12. С одной стороны, это может предотвратить накопление тепла от усугубления и ускорения износа конвейерного механизма 12, а с другой стороны, использовать износостойкие материалы для уменьшения износа конвейерного механизма 12 и совместно решить проблему короткий срок службы конвейерного механизма 12 с двух сторон.
Механизм обнаружения 13 используется для обнаружения руды в заданном месте. В другом варианте осуществления, предусмотренном настоящим изобретением, оптические средства используются для отделения минералов, богатых элементами, подлежащими извлечению, от шлака, бедного элементами, подлежащими извлечению. Механизм обнаружения 13 может использовать рентгеновские лучи. Механизм обнаружения 13 может включать в себя устройство генерации рентгеновского излучения и устройство обнаружения рентгеновского излучения. Механизм обнаружения рентгеновских лучей может определять степень обогащения извлекаемых элементов с помощью оптических явлений, таких как пропускание рентгеновских лучей, дифракция и спектр, для сортировки руды.
Понятно, что здесь механизм обнаружения 13 может загружать разные модели идентификации или анализа в соответствии с разными типами руды, чтобы повысить эффективность и точность сортировки руды. Например, загрузка моделей идентификации для редкоземельных элементов, загрузка моделей идентификации для угольных шахт, загрузка моделей идентификации для руд с разным размером частиц и загрузка моделей идентификации для различных концентраций обогащения элементов.
См. фиг. 12 и фиг. 13, механизм обнаружения 13, раскрытый в настоящем изобретении, включает в себя:
источник излучения 131;
несколько детекторов 132 принимают излучение, испускаемое источником излучения 131;
детектор 132 устроен следующим образом:
несколько детекторов 132 распределены в той же плоскости, что и источник излучения 131.
Механизм обнаружения 13, раскрытый в настоящем изобретении, включает в себя:
источник излучения 131;
детектор 132, который принимает лучи, испускаемое источником излучения 131;
детектор 132 устроен следующим образом:
нормальное направление кристалла детектора 132 проходит через источник излучения 131.
Хотя иллюстрация руды на фиг. 12 и фиг. 13 опущена, можно понять, что источник излучения 131 подвешен над рудой, а детектор 132, принимающий лучи источника излучения 131, расположен под рудой. Таким образом, минеральные элементы внутри руды обнаруживаются детектором 132, принимающим лучи, прошедшее через руду.
Кроме того, как упоминалось выше, несколько детекторов 132 распределены в той же плоскости, что и источник излучения 131. В частности, при размещении нескольких детекторов 132 и источников излучения 131 в одной плоскости излучение от одного и того же источника излучения 131 может приниматься несколькими детекторами 132, и количество установленных источников 131 излучения может быть уменьшено. Кроме того, плоскость, в которой расположены несколько детекторов 132 и источник 131 излучения, перпендикулярна направлению движения руды. То есть, когда направление перемещения руды определяется как направление Y, а направление ширины конвейерного механизма 12 определяется как направление X, источник излучения 131 располагается над перемещаемой рудой, и множество детекторов 132 расположены на движущейся руде внизу, а множество детекторов 132 расположены в направлении X. Таким образом, когда руда перемещается в заданное положение, она облучается лучами от источника излучения 131 над рудой, а определенный детектор 132 из множества детекторов 132 под рудой принимает лучи, прошедшие через руду, тем самым обнаружение минеральных элементов в рудах. Поскольку множество детекторов 132 расположены в направлении X, лучи, проходящие через руды, расположенные в направлении X на конвейерном механизме 12, принимаются соответствующими детекторами 132.
Кроме того, за счет пропускания кристалла детектора 132 в нормальном направлении через источник излучения 131 можно гарантировать, что детектор 132 принимает излучение. Здесь множество детекторов 132, расположенных в направлении X, могут быть расположены в форме дуги, так что нормальное направление кристалла каждого детектора 132 проходит через источник излучения 131. То есть в плоскости, где расположены источник излучения 131 и множество детекторов 132, множество детекторов 132 расположены в форме дуги, и центр дуги перекрывается с источником излучения 131.
Кроме того, множество детекторов 132, расположенных в направлении X, также могут быть расположены линейно, и посредством регулировки угла наклона каждого детектора 132 нормальное направление кристалла каждого детектора 132 проходит через источник излучения 131. В этом случае для каждого детектора 132 необходимо предусмотреть устройство регулировки угла.
Источник излучения 131 используется для испускания лучей обнаружения, а испускающее рентгеновское излучение устройство обычно может использоваться в конкретном процессе реализации. Режим подачи энергии скорости волны обнаружения, излучаемой источником излучения 131, может быть источником излучения 131 с одной энергией или источником излучения 131 с двойной энергией. Источник излучения 131 может быть установлен переносно или стационарно. В конкретной сцене соответствующий источник излучения 131 выбирается в соответствии с характеристиками обнаруживаемой руды.
Кроме того, источник излучения 131 является точечным источником излучения или круговым источником излучения. Можно понять, что разные массивы источников излучения 131 могут посылать пучок лучей обнаружения энергии разных типов. Пробный пучок лучей может быть либо непрерывным спектральным, либо характеристическим спектральным. Зондирующие пучки луч могут быть высокой энергии или низкой энергии. Какой тип источника излучения выбрать и какой тип пучка лучей обнаружения энергии послать, можно определить в соответствии с характеристиками материала, богатого проверяемым минералом. Можно понять, что пучка лучей обнаружения кольцеобразного источника излучения имеет большую площадь излучения, чем точечный источник излучения, поэтому энергия выше, и в конечном итоге генерируемая энергия выше.
Детектор 132 используется для приема лучей, испускаемого источником излучения 131, а также для анализа и идентификации распределения и содержания определенных элементов в руде, подлежащих обнаружению, в соответствии с принятым излучением, испускаемым источником излучения 131 после проникновения в руду. Детектор 132 может передать результат обнаружения, чтобы предоставить информацию для следующего шага.
Детектор 132 расположен таким образом, что нормальное направление детектора 132 проходит через источник излучения 131. Можно понять, что рентгеновские лучи распространяются по прямой, и на поверхности материала будут происходить дифракция, отражение и преломление. Детектор 132 в основном выполняет визуализацию посредством спектрального распределения пропускания и рассеяния руды, подлежащей обнаружению, с помощью рентгеновского излучения, а затем анализирует и идентифицирует распределение и содержание определенных элементов в обнаруживаемой руде. Следовательно, центры нескольких детекторов 132 находятся в той же плоскости, что и источник излучения 131, так что спектральное распределение прошедшего рентгеновского излучения может быть собрано в максимальной степени, а эффективность и точность обнаружения могут быть улучшены. В то же время, поскольку несколько детекторов 132 распределены в той же плоскости, что и источник излучения 131, можно гарантировать, что луч падает на детектор 132 в вертикальном направлении, тем самым увеличивая скорость падения луча, тем самым улучшая качество изображения.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 13 также включает в себя линейный монтажный паз 133 и плату 134;
несколько детекторов 132 установлены на нескольких платах 134;
плата 134 вставляется в монтажный паз 133.
В настоящем изобретении плата 134 представляет собой печатную монтажную плату. Корпус детектора образован детектором 132, платой 134 и корпусом для упаковки детектора 132 и платы 134.
В реализуемом варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 1313 дополнительно включает в себя линейный установочный слот 133 и плату 134, несколько детекторов 132 установлены на нескольких платах 134, а блоки детекторов встроены в установочный слот 133. Детектор 132 установлен на нескольких платах 134, что удобно для доступа и передачи соответствующей информации обнаружения через предустановленный интерфейс. Пакет детектора встраивается в монтажный паз 133, и устанавливается на механизм обнаружения 13 через монтажный паз 133, что удобно для плат 134 и детектор 132 можно разобрать, а тип и количество детектора 132 можно гибко настроить в соответствии с требованиями обнаружения. Чем выше точность сборки между корпусом детектора и монтажным пазом 133, тем более удовлетворительной является концентричность детектора 132 относительно источника излучения 131. Следовательно, конструкция, в которой плата 134 встроена в монтажный паз 133, может повысить точность установки детектора 132 за счет точности установки между корпусом детектора и монтажным пазом 133.
Кроме того, одна сторона монтажного паза 133 выполнена с натягом, а другая сторона снабжена эластичным прижимным устройством 135.
В реализуемом варианте осуществления, предусмотренном настоящим изобретением, одна сторона монтажного паза 133 установлена с натягом, а другая сторона снабжена эластичным прижимным устройством 135. Механизм с натягом с одной стороны облегчает вставку и удаление пакета детектора. Когда пакет детектора установлен, вставьте пакет детектора, закройте эластичное прижимное устройство 135 и зафиксируйте пакет детектора в монтажном пазу 133 сверху. Когда корпус детектора разбирается, эластичное прижимное устройство 135 открывается для извлечения пакета детектора. С одной стороны, упругое прижимное устройство 135 может облегчить установку корпуса детектора, а с другой стороны, для высокой точности установки может потребоваться только та сторона пакета детектора, которая взаимодействует с монтажным пазом 133, что снижает стоимость высокой точности.
Кроме того, в предпочтительном варианте осуществления, обеспеченном настоящим изобретением, линейный монтажный паз 133 имеет криволинейную форму с радианами.
Можно понять, что распределение линейной установочной канавки 133 представляет собой изогнутую кривую, так что все блоки детекторов, установленные на линейной монтажном пазу 133, и блоки детекторов, установленные на корпусах детекторов. Центр детектора 132 может находиться на той же плоскости, что и источник 131 лучей, так что спектральное распределение переданных рентгеновских лучей может быть собрано в большей степени, а эффективность и точность обнаружения могут быть улучшены. Изогнутый линейный монтажный паз 133 может обеспечить концентричность детектора, установленного на плате 134, когда вставлен блок детектора. Таким образом, при наличии дугообразной монтажной канавки 133 может быть реализовано дугообразное расположение множества периодов 132 удержания.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящем изобретении, линейный монтажный паз 133 принимает источник излучения 131в качестве центра кривизны. Можно понять, что линейный монтажный паз 133 принимает источник излучения 131в качестве центра кривизны, так что все несколько плат 134, установленных на линейной монтажном пазу 133, и несколько детекторов 132, установленных на нескольких платах 134. Нормальное направление рентгеновские лучи могут проходить через источник излучения 131, так что спектральное распределение прошедших рентгеновских лучей может быть собрано в большей степени, а эффективность и точность обнаружения могут быть улучшены. Линейный монтажный паз 133 принимает источник излучения 131 в качестве центра кривизны, и лучи, испускаемое источником излучения 131, достигает каждого детектора 132 одновременно, тем самым обеспечивая точность изображения.
См. в фиг. 15, далее, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением,
механизм обнаружения 13 также включает в себя плату 134;
несколько детекторов 132 установлены на нескольких платах 134;
между двумя соседними платами 134 имеется механизм сопряжения, и этот механизм сопряжения удовлетворяет следующим условиям;
когда нескольких плат 134 сопрягаются друг с другом через механизм сопряжения между двумя соседними платами 134, нескольких плат 134 располагаются по дуге.
В варианте осуществления, представленном в настоящем изобретении, механизм обнаружения 13 дополнительно включает в себя платы 134, и несколько датчиков 132 установлены на нескольких платах 134. Удобно получать доступ и передавать соответствующую информацию об обнаружении через предустановленный интерфейс. Между двумя соседними платами 134 имеется механизм сопряжения, облегчающий объединение каждой платы 134. Когда нескольких плат 134 сопрягаются друг с другом через механизм сопряжения между двумя соседними платами 134, механизм сопряжения удовлетворяет условию, состоящему в том, что нескольких плат 134 располагаются по дуге. За счет вышеупомянутой конструктивной схемы центры нескольких плат 134 и нескольких детекторов 132, установленных на нескольких платах 134, могут находиться в одной плоскости с источником излучения 131, тем самым в большей степени собирая прошедшее X. Спектральное распределение лучей повышает эффективность и точность обнаружения.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, дуги нескольких плат 134, расположенные по линии дуги, принимают источник излучения 131 в качестве центра кривизны.
Можно понять, что дуги, расположенные в дугах с несколькими платами 134, распределены с источником 131 луча в качестве центра кривизны, так что метод всех нескольких детекторов 132, установленных на нескольких платах 134, направление линии может проходить через источник излучения 131, так что спектральное распределение переданных рентгеновских лучей может быть собрано в большей степени, а эффективность и точность обнаружения могут быть улучшены. Линейный монтажный паз 133 принимает источник излучения 131 в качестве центра кривизны, и излучение, испускаемое источником излучения 131, достигает каждого детектора 132 одновременно, тем самым обеспечивая точность изображения.
Кроме того, в предпочтительном варианте осуществления, предусмотренном в настоящем изобретении, детектор 132 может быть установлен на монтажном гнезде;
монтажное гнездо и источник излучения 131 находятся в заданном пространственном положении так, чтобы гарантировать, что нормальное направление детектора 132 проходит через источник 131 излучения.
Следует отметить, что под монтажным гнездом здесь можно понимать вышеупомянутую плату 134. В качестве альтернативы под монтажным гнездом здесь можно понимать промежуточное соединительное устройство между платой 134 и детектором 132.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, монтажное гнездо расположено на механизме обнаружения 13.
Кроме того, в предпочтительном варианте осуществления, предусмотренном
настоящим изобретением, между монтажным гнездом и детектором 132 предусмотрено регулировочное устройство для регулировки положения детектора в пространстве таким образом, чтобы нормальное направление детектора проходило через источник излучения.
Под монтажным гнездом здесь можно понимать промежуточное соединительное устройство между платой 134 и детектором 132. Кроме того, промежуточное соединительное устройство имеет функцию регулировки угла, чтобы регулировать ориентацию детектора 132 или нормальное направление детектора 132.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, регулировочное устройство представляет собой направляющую скольжения и первый стопор, совпадающий с направляющей.
Направлением скользящей направляющей здесь может быть направление по окружности или осевое направление. Когда скользящая направляющая регулируется вдоль окружного направления, можно регулировать окружной угол распределения детектора 132 относительно источника излучения 131. Когда скользящая направляющая регулируется в осевом направлении, можно регулировать копланарность детектора 132 относительно источника излучения 131. Первый стопор может ограничивать положение детектора 132, когда он установлен в нужное положение.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, регулировочное устройство включает в себя регулятор угла и второй блокирующий элемент, определяющий регулятор угла.
Понятно, что здесь регулятор угла может непосредственно регулировать ориентацию детектора 132 или нормальное направление детектора 132, чтобы исправить ошибку детектора 132.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения также включает монтажную направляющую;
нормальное направление монтажной направляющей проходит через источник излучения.
В конкретной форме реализации, представленной в настоящем изобретении, установочная направляющая может представлять собой линейный монтажный паз 133 с кривизной.
См. фиг. 15, кроме того, в предпочтительном варианте осуществления, обеспеченном настоящим изобретением, две соседние платы 134 установлены через пазы и выступы.
Можно понять, что конструкция проста и относительно дешева за счет сопряжения пазов и выступов, и в то же время экономит место, занимаемое механизмом сопряжения, и облегчает сборку нескольких плат 134.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящим изобретением, механизм обнаружения 13 также включает в себя плату 134 и элемент позиционирования платы 134;
плата 134 платы установлена на элементе позиционирования платы 134;
Позиционирующий элемент платы 134 фиксирует плату 134 и обеспечивает точность позиционирования платы 134.
Понятно, что плата 134 должна быть устойчиво закреплена на механизме обнаружения 13 для обеспечения того, чтобы плата 134 и детектор 132 были распределены в одной плоскости с источником излучения 131. Точность позиционирования платы 134 напрямую влияет на точность обнаружения. Следовательно, необходимо прочно зафиксировать плату 134 и детектор 132 в точных положениях с помощью элемента позиционирования платы 134, чтобы лучше собирать спектральное распределение прошедших рентгеновских лучей и повысить эффективность и точность обнаружения.
См. фиг. 16, далее в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 13 включает в себя источник излучения 131;
первый детектор 132 для обнаружения первого пучка лучей обнаружения энергии;
второй детектор 133 для обнаружения второго пучка лучей обнаружения энергии;
фильтр 134 расположен между первым детектором и вторым детектором в направлении испускания излучения.
В вариантах осуществления, предусмотренных в настоящем изобретении, механизм обнаружения включает в себя источник излучения для испускания пучка лучей обнаружения. Первый детектор и второй детектор расположены в направлении излучения пучка лучей для обнаружения луча обнаружения первой энергии и пучка лучей обнаружения второй энергии соответственно. Фильтр также расположен между первым детектором и вторым детектором в направлении излучения лучей. После того, как луч проходит через первый детектор, первый пучок лучей обнаружения энергии фильтруется фильтром, так что второй детектор мог более точно обнаруживать распределение и содержание элементов, подлежащих идентификации в соответствии со вторым пучкам лучей обнаружения энергии.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением,
механизм обнаружения включает в себя источник излучения;
первый детектор для обнаружения первого пучка лучей обнаружения энергии;
второй детектор для обнаружения второго пучка лучей обнаружения энергии; источник излучения излучает первый пучок лучей обнаружения энергии в течение первого тактового импульса и испускает второй пучок лучей обнаружения энергии в пределах второго тактового импульса.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения включает в себя источник излучения для излучения лучей обнаружения. Первый детектор и второй детектор расположены в направлении излучения луча для обнаружения луча обнаружения первой энергии и луча обнаружения второй энергии соответственно. Источник излучения может автоматически выбирать тип излучаемого луча обнаружения энергии в соответствии с тактовым импульсом. Первый пучок лучей обнаружения энергии передается во время первого тактового импульса, а второй пучок лучей обнаружения энергии передается во время второго тактового импульса. Благодаря сегментации во временной области лучей обнаружения различной энергии можно выполнить более точное обнаружение и предотвратить перекрестные помехи между пучками лучей обнаружения различной энергии.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения включает в себя первый источник излучения для излучения пучка лучей обнаружения первой энергии;
второй источник излучения, используемый для излучения пучка лучей обнаружения первой энергии;
первый детектор, используемый для обнаружения пучка лучей, используемого для обнаружения первой энергии;
второй детектор, используемый для обнаружения пучка лучей, используемого для обнаружения второй энергии.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения включает в себя источник первого излучения для излучения луча обнаружения первой энергии и источник второго излучения для излучения луча обнаружения второй энергии. Испуская лучи обнаружения различной энергии из разных источников лучей, можно дополнительно повысить эффективность работы линии излучения лучей, и можно избежать задержки в процессе переключения лучей излучения одним источником лучей. В то же время лучи обнаружения с разной энергией излучаются разными источниками лучей, поэтому разные лучи обнаружения можно использовать вместе для нацеливания на определенные элементы, дальнейшего улучшения качества изображения и более точного и целенаправленного определения того, содержит ли руда определенные элементы, как конкретные элементы, богатство содержания.
Вариант осуществления настоящего изобретения также обеспечивает механизм обнаружения, используемый в машине для сортировки минералов. Механизм обнаружения может использовать, по меньшей мере, первый пучок лучей обнаружения энергии и второй пучок лучей обнаружения энергии.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения может, по меньшей мере, использовать первый пучок лучей обнаружения энергии и второй луч обнаружения энергии. Пучок лучей обнаружения нескольких энергий используются для проецирования и изображения одного и того же проверяемого объекта. Путем всестороннего анализа проекционной информации лучей обнаружения нескольких энергий можно получить информацию об уникальных атрибутах проверяемого объекта, а затем в соответствии с соответствующими информации, посредством комплексного алгоритма идентификации. Анализ состава и содержания, идентификация вида, состава и характеристик проверяемого объекта.
См. фиг. 17, кроме того, механизм обнаружения включает в себя источник излучения 131;
фильтр 134, расположенный в направлении излучения;
первый детектор 132 для обнаружения отфильтрованного пучка лучей обнаружения первой энергии;
второй детектор 133 для обнаружения нефильтрованного пучка лучей обнаружения второй энергии.
В предпочтительном варианте осуществления, представленном в настоящем изобретении, фильтр 134 расположен близко к источнику излучения 131, и только один фильтр 134 может использоваться для реализации пучка лучей обнаружения двух энергий.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения включает в себя цилиндрическую стенку и отверстия, расположенные по обеим сторонам цилиндрической стенки;
отверстие снабжено направляющей поверхностью для облегчения сборки механизма обнаружения.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения может быть установлен независимо или гибко собран на другом рабочем оборудовании в соответствии с операционной средой. Механизм обнаружения включает цилиндрическую стенку и отверстия, расположенные по обеим сторонам цилиндрической стенки. Конструкция цилиндрической формы может лучше адаптироваться к различным монтажным пространствам. По обеим сторонам цилиндрической стенки расположены отверстия, а на отверстиях - направляющие поверхности. Механизм обнаружения фиксируется на рабочем оборудовании через штуцер между направляющей поверхностью и контактной поверхностью в среде установки. Следует отметить, что в дополнение к структуре вышеупомянутой направляющей поверхности другие обычные конструкции установки фитингов также могут быть адаптированы к механизму обнаружения, предусмотренному в настоящем изобретении.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, цилиндрическая стенка снабжена колесной парой или монтажным пазом колесной пары для демонтажа и сборки колесной пары.
В вариантах осуществления, предусмотренных настоящим изобретением, цилиндрическая стенка снабжена колесной парой или канавкой для установки колесной пары. Через колесную пару или монтажный паз колесной пары направляющая поверхность механизма обнаружения может быть гибко установлена на рабочем оборудовании. Также возможно снять механизм обнаружения с рабочего оборудования после завершения задачи обнаружения.
Подводя итог, можно сказать, что в варианте осуществления, предусмотренном этим приложением, сортируемая руда может быть обнаружена с помощью механизма обнаружения, который может использовать два или более луча обнаружения энергии, так что позволяет более точно определить состав и содержание минеральных элементов, содержащихся в руде, и повысить точность обнаружения.
В случае наличия устройства получения изображения и устройства обнаружения рентгеновского излучения расстояние между ними в направлении Y (направление перемещения руды) можно регулировать.
В варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 13 дополнительно включает в себя устройство обнаружения рентгеновского излучения. Устройство получения изображения собирает информацию об изображении руды и получает данные о ее размере, форме, цвете, внешнем виде и других основных свойствах. Устройство обнаружения рентгеновского излучения обнаруживает и идентифицирует материальный состав и содержание руды. Устройство получения изображения в основном используется для получения формы и размера руды. Устройство обнаружения рентгеновских лучей в основном используется для определения состава и содержания элементов в руде. В конкретной форме осуществления, предусмотренной настоящим изобретением, изображение, полученное устройством получения изображения, может быть использовано для вычисления центроида руды. Устройство обнаружения рентгеновского излучения используется для определения необходимости отделения руды. Расстояние между устройством получения изображения и устройством обнаружения рентгеновских лучей зависит от эффективности компьютера для расчета двух типов данных, так что расчет центроида руды, идентификация состава элемента и расчет элемента содержания согласованы друг с другом, и общая степень согласованности улучшается.
Кроме того, в предпочтительном варианте осуществления, предусмотренной настоящим изобретением, расстояние между устройством получения изображения и устройством обнаружения рентгеновского излучения связано с четкостью изображения и скоростью перемещения передающего механизма.
Можно понять, что резкость изображений, захваченных устройством захвата изображений, влияет на эффективность обработки изображений. Таким образом, расстояние между устройством получения изображения и устройством обнаружения рентгеновского излучения связано с четкостью изображения и скоростью перемещения передающего механизма.
В частности, если предположить, что разрешение изображения, полученного устройством получения изображения, равно X*Y, время, необходимое компьютеру для обработки изображения с разрешением X*Y, равно Т1, а скорость движения передающего механизма равна V, тогда расстояние между устройством получения изображения и устройством обнаружения рентгеновского излучения должно быть больше, чем V*T1.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 13 также включает в себя направляющие;
по меньшей мере одно из устройства получения изображения и устройства обнаружения рентгеновского излучения может скользить и ограничивать положение на направляющей.
Понятно, что механизм обнаружения 13 включает в себя направляющую, и по меньшей мере одно из устройства получения изображения и устройства обнаружения рентгеновского излучения может скользить и ограничиваться направляющей. Сдвинув устройство получения изображения или устройство обнаружения рентгеновского излучения по направляющей, можно отрегулировать расстояние между ними, а расстояние между ними можно зафиксировать с помощью ограничительного устройства.
Вариант осуществления настоящего изобретения также обеспечивает механизм обнаружения 13, используемый для машины для сортировки минералов, и механизм обнаружения 13 может по меньшей мере, использовать пучок лучей обнаружения первой энергии и пучок лучей обнаружения второй энергии.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения 13 может, по меньшей мере, использовать первый пучок лучей обнаружения энергии и второй пучок лучей обнаружения энергии. Пучок лучей обнаружения нескольких энергий используются для проецирования и изображения одного и того же проверяемого объекта Путем всестороннего анализа проекционной информации пучка лучей обнаружения нескольких энергий можно получить информацию об уникальных атрибутах проверяемого объекта, а затем в соответствии с соответствующими информации, посредством комплексного алгоритма идентификации. Анализ состава и содержания, идентификация вида, состава и характеристик проверяемого объекта.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, механизм обнаружения 13 включает в себя цилиндрическую стенку и отверстия, расположенные по обеим сторонам цилиндрической стенки;
отверстие снабжено направляющей поверхностью для облегчения сборки механизма обнаружения 13.
В вариантах осуществления, представленных в настоящем изобретении, механизм обнаружения 13 может быть установлен независимо или может быть гибко собран на другом рабочем оборудовании в соответствии с рабочей средой. Механизм обнаружения 13 включает в себя цилиндрическую стенку и отверстия, расположенные по обеим сторонам цилиндрической стенки. Конструкция цилиндрической формы может лучше адаптироваться к различным монтажным пространствам. По обеим сторонам цилиндрической стенки расположены отверстия, а на отверстиях - направляющие поверхности. Механизм обнаружения 13 закрепляется на рабочем оборудовании за счет посадки между направляющей поверхностью и контактной поверхностью в среде установки. Следует отметить, что в дополнение к структуре вышеупомянутой направляющей поверхности, другие обычные конструкции установки фитингов также могут быть адаптированы к механизму обнаружения 13, предусмотренному в настоящем изобретении.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, цилиндрическая стенка снабжена колесной парой или монтажным пазом колесной пары для демонтажа и сборки колесной пары.
В вариантах осуществления, предусмотренных настоящим изобретением, цилиндрическая стенка снабжена колесной парой или канавкой для установки колесной пары. Через колесную пару или посадочный паз колесной пары направляющая поверхность механизма обнаружения 13 может гибко устанавливаться на рабочем оборудовании. Также возможен демонтаж механизма обнаружения 13 с работающего оборудования после выполнения задачи обнаружения.
Подводя итог, можно сказать, что в варианте осуществления, предусмотренном этим приложением, сортируемая руда может быть обнаружена с помощью механизма обнаружения, который может использовать два или более луча обнаружения энергии, так что позволяет более точно определить состав и содержание минеральных элементов, содержащихся в руде, и повысить точность обнаружения.
Механизм сортировки 14 используется для сортировки и отбора руды в соответствии с результатом обнаружения механизма обнаружения 13. Функция механизма сортировки 14 заключается в отделении идентифицированной руды, богатой элементами, подлежащими извлечению, от шлака, бедного элементами, подлежащими извлечению. При этом механизм сортировки 14 включает в себя распыляющее устройство, а распыляющее устройство имеет по меньшей мере два различных режима распыления жидкости для разделения руды по меньшей мере на три типа.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, распылительное устройство дополнительно включает силовой привод 141;
распылительное устройство имеет отверстие для впрыска 142;
силовой привод 141 закрывает отверстие 142 для распыления в окружном направлении, чтобы изменить площадь отверстия 142 для распыления на распыляемую жидкость.
См. в фиг. 3 и фиг. 4, кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, силовой привод 141 представляет собой элемент в форме стержня;
в первом положении силовой привод 141 выступает в область, закрытую отверстий для впрыска142;
во втором положении силовой привод 141 выходит из области, закрытой отверстий для впрыска 142.
В частности, например, отверстие для впрыска 142 имеет продольное сечение для распыления жидкости. В отверстии для впрыска 142 или на внешней поверхности отверстия для впрыска 142 предусмотрен стержнеобразный силовой привод 141, блокирующий продольное сечение. В первом положении силовой привод 141 выступает в область, закрытую отверстием 142 для впрыска, во втором положении силовой привод 141 выходит из области, закрытой отверстий для впрыска 142 для впрыска. Таким образом, отверстие для впрыска 142 не выбрасывает жидкость, отверстие для впрыска 142 не препятствует струйной жидкости, отверстие для впрыска 142 имеет струйную жидкость препятствия, три различных режима движения: руда свободно падает, руда подвергается воздействию жидкости и руда подвергается воздействию жидкости препятствия, можно разделить на три типа.
См. в фиг. 5 и фиг. 6, далее, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, силовой привод 141 представляет собой сетку;
в первом положении деформация силового привода 141 частично перекрывает площадь, закрытую отверстий для впрыска 142;
во втором положении силовой привод 141 возвращается, не перекрывая область, закрытую отверстием 142 для впрыска.
В частности, например, силовой привод 141 представляет собой деформируемую сетку параллелограмма. В первом положении деформация силового привода 141 частично перекрывает площадь, закрытую отверстий для впрыска 142. Некоторые стороны параллелограмма перекрывают отверстие для впрыска 142, чтобы иметь продольное сечение для распыления жидкости. Во втором положении, когда параллелограмм возвращается к квадрату, прямоугольнику или всем сторонам параллелограмма, не перекрывается продольное сечение отверстия для впрыска 142 с струйной жидкостью, нет перекрытия с диапазоном, охватываемым отверстий для впрыска 142. Вот так, вот так, отверстие для впрыска 142 не выбрасывает жидкость, отверстие для впрыска 142 не препятствует струйной жидкости, отверстие для впрыска 142 имеет струйную жидкость препятствия, руда свободно падает, руда подвергается воздействию жидкости, руда подвергается воздействию препятствующей жидкости три различных режима движения можно разделить на троих.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, Распылительное устройство дополнительно включает силовой привод 141;
распылительное устройство имеет отверстие для впрыска 142;
силовой привод 141 перемещается в направлении нагнетания в нагнетательное отверстие 142 для изменения скорости нагнетаемой текучей среды из нагнетательного отверстия 142.
Отверстие для впрыска 142 имеет выходное продольное сечение, через которое выходит жидкость. Когда силовой привод 141расположен в отверстии 142 для впрыска, он может быть расположен в первом положении по глубине отверстия или во втором положении по глубине отверстия на разных расстояниях от продольного сечения впрыска. Когда силовой привод 141 расположен вне отверстия для впрыска 142, он также может быть расположен в первом положении вне отверстия или во втором положении вне отверстия на разных расстояниях от продольного сечения впрыска. Таким образом, отверстие для впрыска 142 не выпускает струйную жидкость, отверстие для впрыска 142 представляет собой первую струйную жидкость препятствия, отверстие для впрыска 142 представляет собой вторую струйную жидкость препятствия, руда свободно падает, на руду воздействует первая жидкость препятствия, на руду воздействует вторая жидкость препятствия трех видов различных паттернов движения можно разделить на три типа.
См. в фиг. 7 и фиг. 8, кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, Распылительное устройство дополнительно включает силовой привод 141;
распылительное устройство имеет отверстие для впрыска 142;
силовой привод 141 может поворачиваться или перемещаться для изменения направления, в котором отверстие для впрыска 142 распыляет жидкость.
В частности, когда силовой привод 141 поворачивается на первый угол и второй угол, сила удара струйной жидкости по руде различна. Например, когда через отверстие для впрыска 142 жидкость впрыскивается под углом 45 градусов вверх по отношению к направлению силы тяжести, или когда через отверстие для впрыска 142 жидкость впрыскивается под углом 60 градусов вверх по отношению к направлению силы тяжести, ударная сила закачиваемый флюид на руду разный. Таким образом, три различных режима движения руды, свободно падающей, руда подвергается удару флюида в первом направлении нагнетания и руда подвергается удару флюида во втором направлении нагнетания, можно разделить на три типа.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, распылительное устройство дополнительно включает силовой привод силовой привод 141;
механизм сортировки может, по меньшей мере, получить доступ к текучей среде первого давления и второго давления;
силовой привод 141 перемещается для выбора жидкости первого давления или жидкости второго давления.
Например, исполнительный элемент 141 можно использовать в качестве переключателя выбора жидкости для выбора жидкости, связанной с первым давлением, или жидкости, связанной со вторым давлением. Таким образом, три различных режима движения: руда свободно падает, руда подвергается воздействию первой текучей среды под давлением и руда подвергается воздействию второй текучей среды под давлением, можно разделить на три типа.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, распылительное устройство имеет отверстие для впрыска 142;
машина для сортировки минералов может выбирать различное количество отверстий для впрыска 142 или продолжительность открытия отверстия для впрыска 142.
Машина для сортировки минералов может выбирать различное количество открытия отверстий для впрыска 142 или продолжительность открытия отверстий для впрыска 142. Три различных режима движения: руда, падающая свободно, руда, подвергающаяся удару флюида из первого ряда отверстий для впрыска 142, и руда, подвергающаяся удару флюида из второго ряда отверстий для впрыска 142, можно разделить на три типа. В качестве альтернативы, руда падает свободно, руда подвергается воздействию флюида первой продолжительности, а руда подвергается воздействию флюида второй длительности, можно разделить на три типа.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, отверстие для впрыска 142 имеет первое отверстие и второе отверстие;
машина сортировки минералов может открыть отверстие для впрыска 142 первого отверстия или открыть отверстие 142 для впрыска второго отверстия.
Машина сортировки минералов может открыть отверстие для впрыска 142 первого отверстия или открыть отверстие 142 для впрыска второго отверстия. Три различных режима движения: руда, падающая свободно, руда, подвергающаяся удару флюида из отверстия для впрыска 142 первого отверстия, и руда, подвергающаяся удару флюида из отверстия для впрыска 142 второго отверстия, могут быть разделены на три типа.
Устройство нагнетания имеет по меньшей мере два различных режима нагнетания жидкости для разделения руды по меньшей мере на три типа. Таким образом, машина сортировки минералов может одновременно отсеивать три вида руды с разной концентрацией элементов, чтобы повысить производительность.
В практическом варианте осуществления, предусмотренном в настоящем изобретении, механизм сортировки 14 включает в себя устройство для распыления воздуха, устройство для распыления жидкости или манипулятор.
После прохождения конвейерным механизмом 12 заданного положения руда продолжает двигаться и затем отрывается от конвейерного механизма 12. Идентифицированная руда может быть отсортирована и собрана до или во время отделения руды от конвейерного механизма 12.
Например, устройство для распыления можно использовать для изменения траектории полета руды, когда она отделяется от конвейерного механизма 12, тем самым изменяя точку падения руды. Можно понять, что устройство для нагнетания газа необходимо настроить только на сжатый газ, чтобы добиться разделения руд, соответствующих условиям, а стоимость реализации невелика.
Например, устройство для распыления жидкости можно использовать для изменения траектории полета руды, когда она отделяется от конвейерного механизма 12, а затем для изменения точки падения руды. Понятно, что устройство для распыления жидкости должно быть оснащено жидкостью под давлением, а стоимость реализации относительно высока, но оно может обеспечить очистку руды и обеспечить удобство последующей обработки руды.
Например, перед отделением руды от конвейерного механизма 12 можно использовать манипулятор для захвата руды, соответствующей условиям. Можно понять, что стоимость реализации использования манипулятора для подбора руд, отвечающих условиям, относительно высока, но использование тонкой классификации руд принесет удобство в последующую переработку руд.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящем изобретении, механизм сортировки 14 включает в себя устройство для распыления воздуха или устройство для распыления жидкости;
машина сортировки минералов 100 также включает в себя второе устройство транспортировки руды для транспортировки отсортированной руды.
Например, в процессе отрыва руды от конвейерного механизма 12 можно использовать устройство для распыления воздуха для изменения траектории полета руды при ее отрыве от конвейерного механизма 12, тем самым изменяя точку падения руды. Можно понять, что устройство для распыления воздуха нужно настроить только на сжатый газ, чтобы добиться разделения руд, соответствующих условиям, а стоимость реализации невелика.
Например, устройство для распыления жидкости можно использовать для изменения траектории полета руды, когда она отделяется от конвейерного механизма 12, а затем для изменения точки падения руды. Понятно, что устройство для распыления жидкости должно быть оснащено жидкостью под давлением, а стоимость реализации относительно высока, но оно может обеспечить очистку руды и обеспечить удобство последующей обработки руды.
Когда положение падения отсортированной руды, которое соответствует условиям, и положение, подлежащее обработке на следующем этапе, разнесены друг от друга, второе устройство транспортировки руды может использоваться для транспортировки отсортированной руды, тем самым повышая эффективность производства.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящем изобретении, механизм сортировки 14 включает в себя устройство для распыления воздуха или устройство для распыления жидкости;
машина для сортировки минералов 100 также включает устройство обратной засыпки для транспортировки шлака.
Например, струйное устройство можно использовать для изменения траектории полета руды, когда она отделяется от конвейерного механизма 12, тем самым изменяя точку падения руды. Можно понять, что устройство для нагнетания газа необходимо настроить только на сжатый газ, чтобы добиться разделения руд, соответствующих условиям, а стоимость реализации невелика.
Например, устройство для распыления жидкости можно использовать для изменения траектории полета руды, когда она отделяется от конвейерного механизма 12, а затем для изменения точки падения руды. Понятно, что устройство для впрыска жидкости должно быть оснащено жидкостью под давлением, а стоимость внедрения относительно высока, но оно может обеспечить очистку руды и обеспечить удобство последующей обработки руды.
Понятно, что после того, как рудное сырье извлечено из шахты, шахту легко обрушить. В целях безопасности в этом варианте машина для сортировки минералов 100 также снабжена устройством обратной засыпки, которое используется для транспортировки шлака к месту добычи рудного сырья.
В варианте осуществления, предусмотренном настоящим изобретением, конвейерный механизм 12 используется для транспортировки руды в заданное положение после загрузки руды из питательного механизма 11; механизм обнаружения 1313 используется для обнаружения руды в заданном положении; конвейерный механизм 12 снабжен амортизационным устройством 121, используемым для амортизации ударов руды в конвейерном механизмом 12. Таким образом, амортизационное устройство 121 может максимально амортизировать руду, выскакивающую из конвейерного механизма 12, так что длина конвейерного механизма 12 в направлении передачи может быть сделана как можно меньше, а миниатюризация минерала сортировочная машина 100 может быть легко реализована.
Подъемный механизм 15 используется для подъема квалифицированных руд в классифицированных рудах из-под земли на поверхность.
См. в фиг. 9, кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретение, подъемный механизм 15 включает в себя бесконечную конвейерную ленту;
бесконечный ленточный конвейер снабжен загрузочным бункером 151 для хранения руды.
Круглый ленточный конвейер, снабженный загрузочным бункером 151 для хранения руды, в основном используется для подъема квалифицированной руды из-под земли на землю. Конечно, бесконечный конвейер может приводиться в движение двигателем. Близкая к сортировочному механизму сторона циркуляционного конвейера устанавливается под землей, а сторона, удаленная от сортировочного механизма, устанавливается на землю. Бесконечная конвейерная лента также может быть снабжена множеством вращающихся роликов для изменения конкретного направления движения бесконечной конвейерной ленты. Например, в конкретном процессе реализации бункер 151, выполненный за одно целое с бесконечной конвейерной лентой, может сначала продвигаться горизонтально, а затем подниматься вертикально. Бункер 151, который выполнен как единое целое с циркулярной конвейерной лентой, также может сначала подниматься наклонно, а затем подниматься вертикально. Круглый ленточный конвейер можно гибко настроить в соответствии с потребностями производственной площадки.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, подъемное устройство включает в себя бесконечную конвейерную ленту;
бункер 151 для хранения руды, который можно подвесить на бесконечную ленту конвейера.
Отличие от предыдущего решения в том, что бункер 151 для хранения руды здесь может быть подвешен к бесконечной ленте конвейера. То есть бункер 151 здесь является съемным с бесконечной ленты конвейера, так что бункер 151 снимается с бесконечной ленты конвейера, и руда, хранящаяся в бункере 151, выгружается.
См. в фиг. 10, кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, подъемный механизм 15 включает в себя направляющую 152;
бункерная тележка 153, которая движется по направляющей 152.
Понятно, что в вышеупомянутом решении бесконечная конвейерная лента может работать непрерывно или работать в пошаговом цикле. Направляющая 152 здесь в основном используется для возвратно-поступательного движения. Когда бункерная тележка 153 заполнена или руда, хранящаяся в бункерной тележке 153, достигает заданной вместимости, бункерная тележка 153 поднимает руду на землю под управлением направляющей 152.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящем изобретении, направляющая 152 включает в себя первая направляющая 152 для направления бункерной тележки 153 в первом направлении и направляющая 152 для направления бункерной тележки 153 во второй направляющей 152. От сортировочного механизма до земли могут быть предусмотрены несколько направляющих 152 и соответствующие направляющие направления для повышения эффективности производства.
Кроме того, в предпочтительном варианте осуществления, представленном в настоящем изобретении, по меньшей мере один из первого направляющего рельса 152 и второго направляющей 152 используется для подъема бункерной тележки 153 на землю. На реальной производственной площадке по меньшей мере один из первой направляющей 152 и второй направляющей 152 используется для подъема бункерной тележки 153 на землю. Вагон-хоппер 153 можно сначала поднять на землю, а затем вагон-хоппер 153 можно направить в нужное место. Также возможно сначала направить бункерную тележку 153 в подходящее место, а затем поднять его вертикально на землю. Конечно, его можно направлять горизонтально, наклонно или вертикально, что полностью зависит от планировки производственной площадки.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, первое направление или второе направление является вертикальным направлением.
Кроме того, в предпочтительном варианте осуществления, предусмотренном настоящим изобретением, первое направление является горизонтальным направлением, а второе направление является вертикальным направлением.
Понятно, что для того, чтобы максимально упростить структуру производственной площадки, первое направление может быть установлено как горизонтальное направление, а второе направление может быть установлено как вертикальное направление. Направляющая 152 непрерывно проходит от добытого положения до положения, подлежащего добыче, и здесь может проходить горизонтально. Бункерная тележка 153 с самосвалом можно поднимать на землю из определенного фиксированного положения в горизонтальном направлении, что может максимально уменьшить количество инженерных работ, возникающих при изменении положения добычи.
См. в фиг. 11, кроме того, в настоящем изобретении также представлена машина сортировки минералов 100, включающая в себя:
питательный механизм 11, служащий для подачи руды;
конвейерный механизм 12 используется для транспортировки руды в заданное положение после загрузки руды из питательного механизма 11;
механизм обнаружения 1313 используется для обнаружения руды в заданном положении;
механизм сортировки 14 используется для классификации и отбора руды в соответствии с результатом обнаружения механизма обнаружения 1313;
при этом механизм сортировки 14 также включает в себя подъемное устройство, которое используется для подъема квалифицированных руд среди отсортированных руд из-под земли на поверхность.
Здесь подъемное устройство используется как часть механизма сортировки 14, и процесс сортировки руды совмещен с процессом подъема, при котором руда поднимается из-под земли на поверхность.
Это техническое решение особенно подходит для ситуаций, когда доля руды, отвечающей условиям, относительно невелика.
Кроме того, разновидность машины для сортировки минералов 100, также представленная в настоящем изобретени, включает в себя:
питательный механизм 11, служащий для подачи руды;
конвейерный механизм 12 используется для транспортировки руды в заданное положение после загрузки руды из питательного механизма 11;
механизм обнаружения 1313 используется для обнаружения руды в заданном положении;
механизм сортировки 14 используется для классификации и подбора руды в соответствии с результатом обнаружения механизма обнаружения 1313; при этом питательный механизм 11 расположен под землей;
близкая к подающему механизму 11 сторона конвейерного механизма 12 расположена под землей, а удаленная от питательного механизма 11 сторона расположена на земле.
Здесь конвейерный механизм 12 выполняет как функцию транспортировки руды из питательного механизма 11 в заданное положение, так и функцию подъема руды из-под земли на поверхность.
В вариантах осуществления, представленных в настоящем изобретении, машина для сортировки минералов 100 по меньшей мере частично расположена под землей и по меньшей мере частично расположена на земле. Таким образом, можно избежать размещения всех звеньев сортировки полезных ископаемых на земле, сократить время работы горняков под землей и повысить безопасность производства.
Следует отметить, что термины «включает», «содержит» или любой другой их вариант предназначены для охвата неисключительного включения, так что процесс, метод, изделие или устройство, содержащие набор элементов, включают не только те элементы, но также включает в себя неявно перечисленные элементы или также включает элементы, присущие процессу, методу, товару или устройству. Без дополнительных ограничений наличие элемента, определяемого фразой «содержащий…», не исключает присутствия дополнительных идентичных элементов в процессе, способе, изделии или устройстве, содержащем указанный элемент.
Приведенные выше описания являются только примерами заявленного изобретения и не предназначены для ограничения настоящего изобретения. Для специалистов в данной области в настоящем изобретении могут быть сделаны различные модификации и изменения. Любая
модификация, эквивалентная замена, улучшение и т.д., выполненные в духе и принципе настоящего изобретения, должны быть включены в объем формулы настоящего изобретения.